Concepto
Diseño de carcasa, proporciones y presencia visual para una plataforma de transporte en interiores.
Plataforma móvil para apoyo logístico en bodegas y almacenes. El proyecto explora control remoto, movilidad en interiores, navegación asistida y operación con carga ligera en entornos de demostración y aprendizaje.
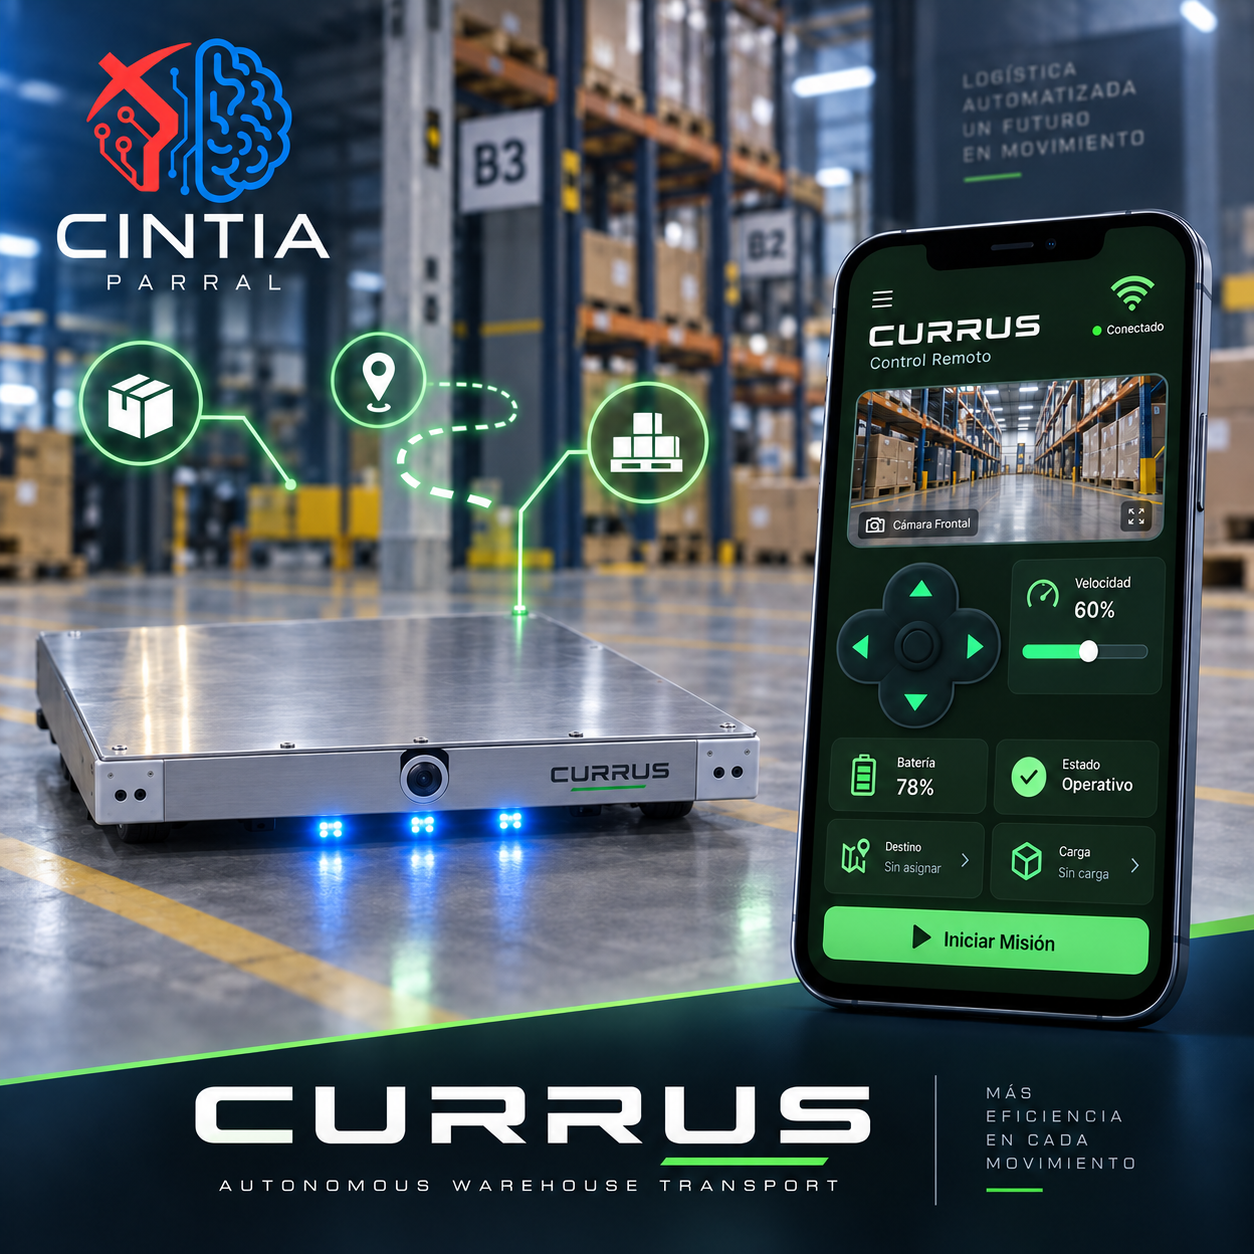
CURRUS es un robot de transporte auxiliar pensado para mover carga ligera y realizar recorridos repetitivos en interiores. Su diseño modular permite probar locomoción, electrónica de potencia, teleoperación, sensores y rutas en espacios controlados.
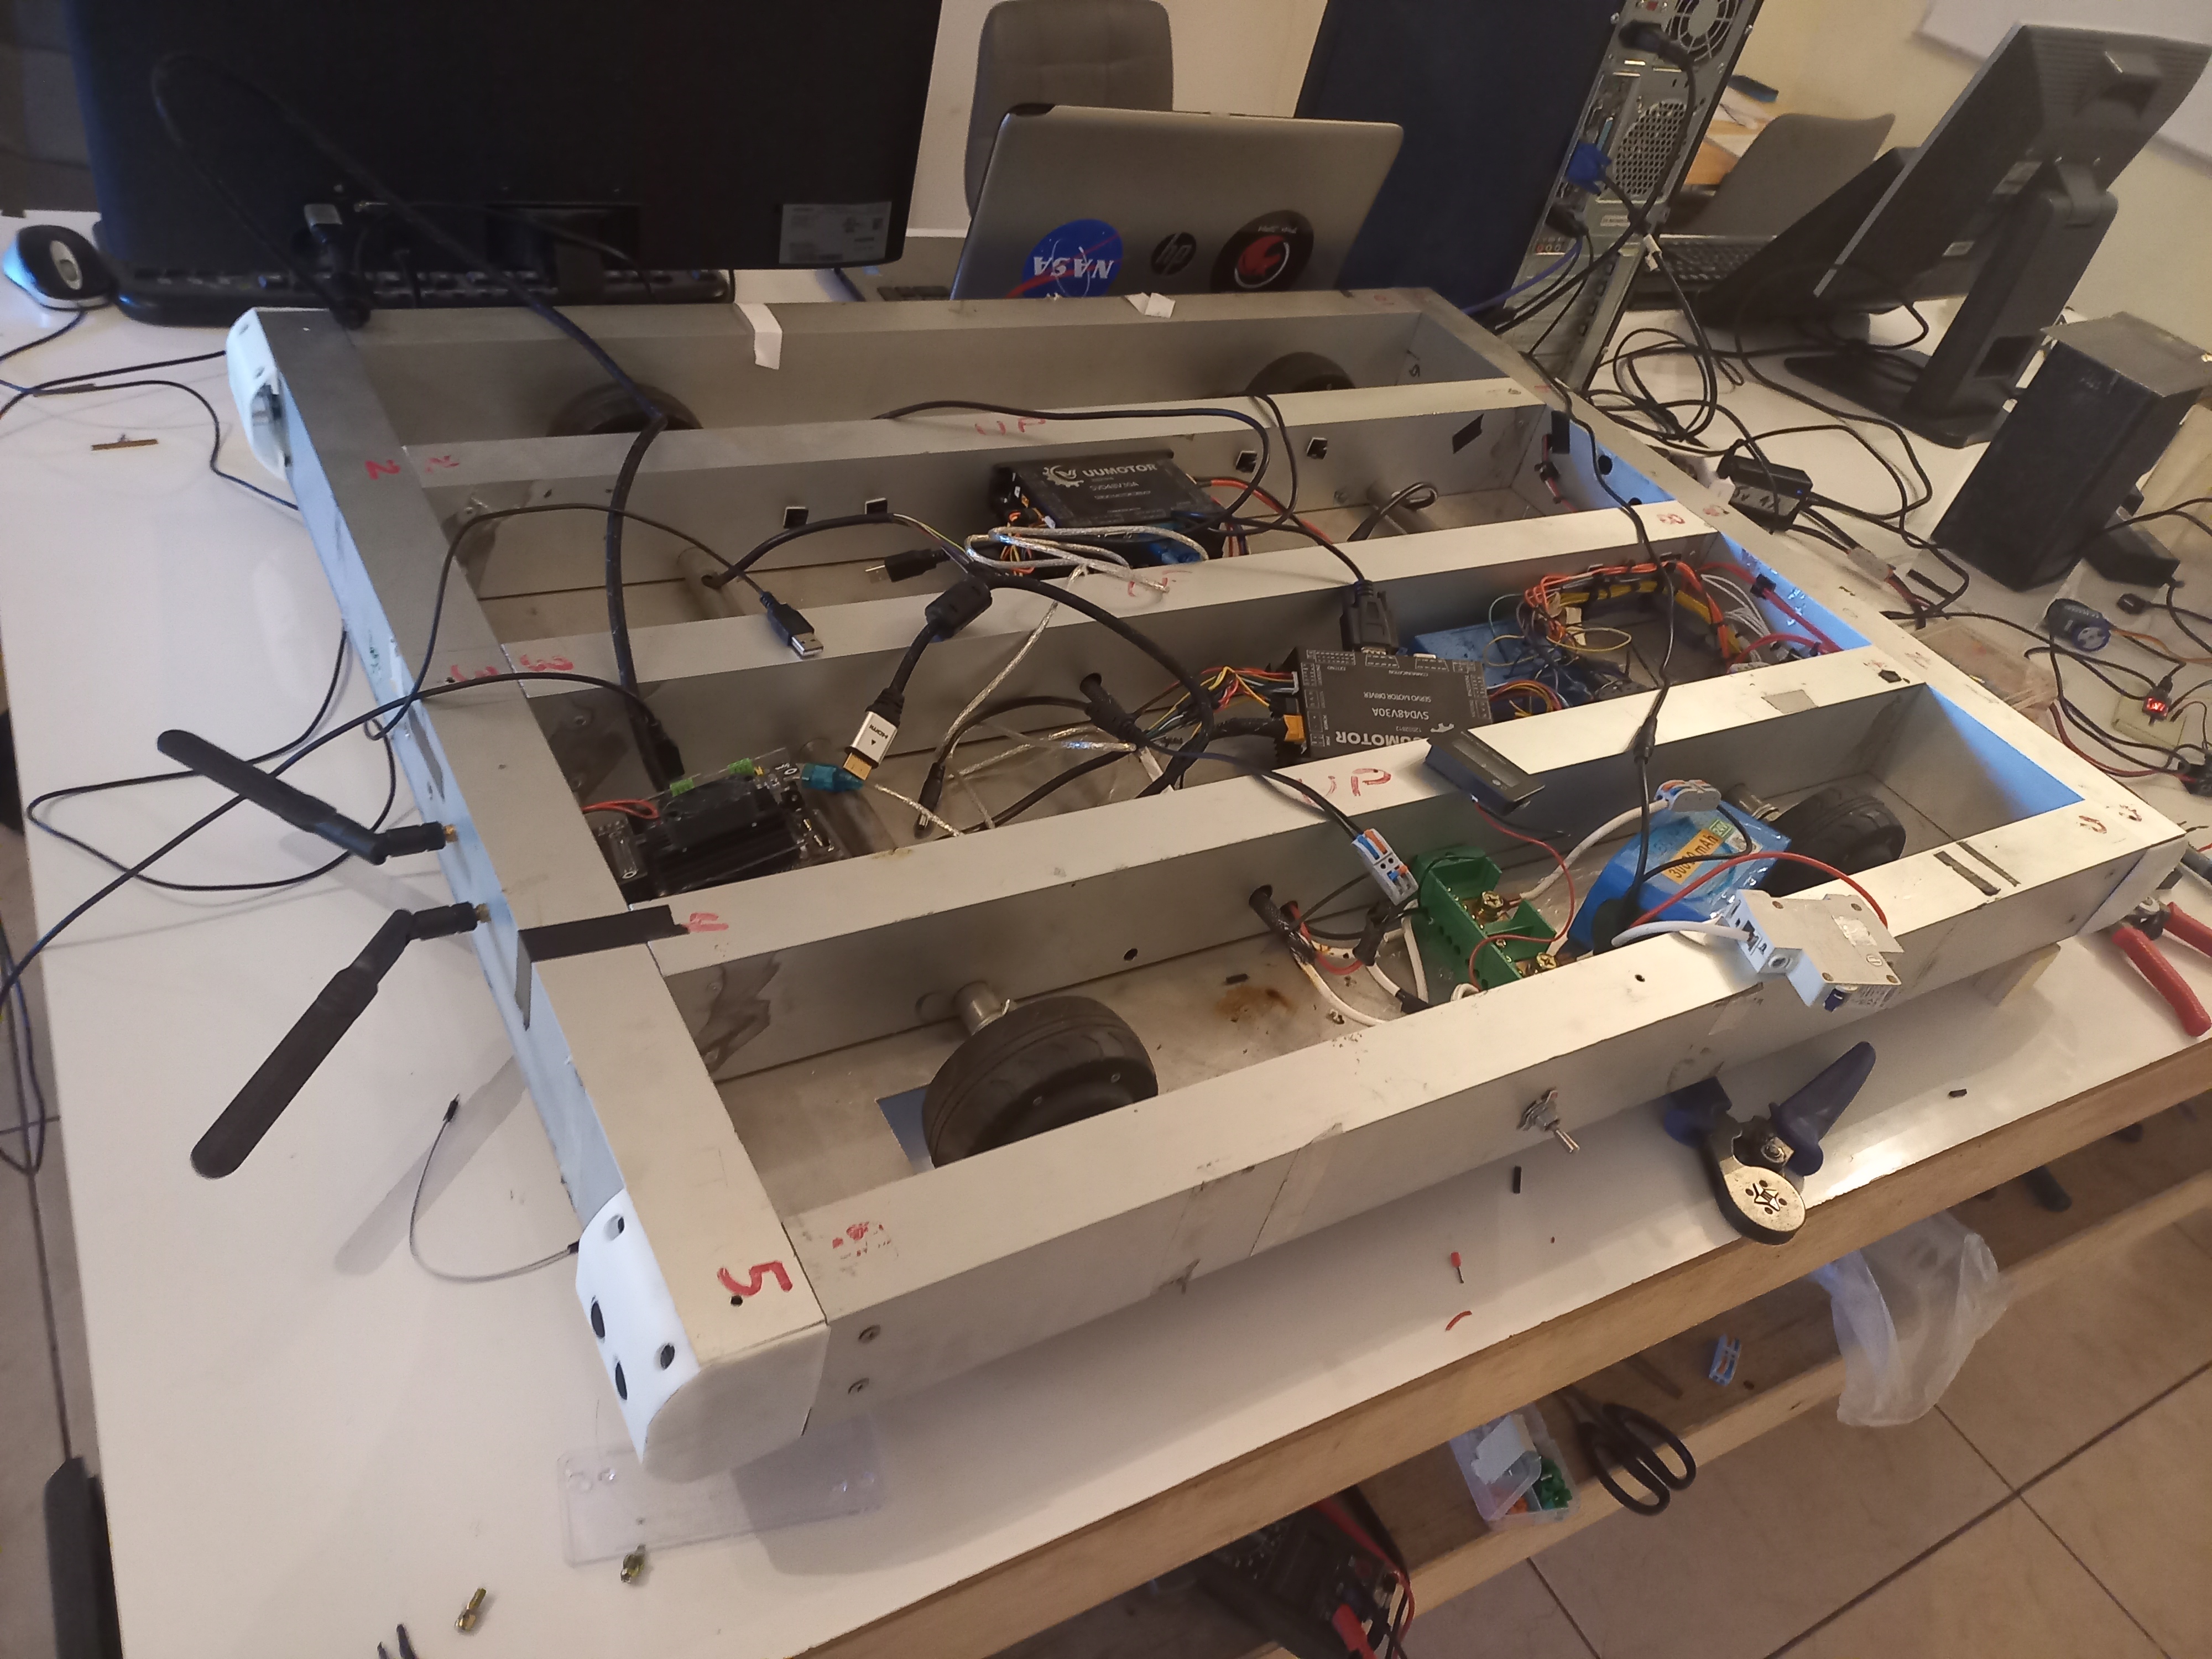
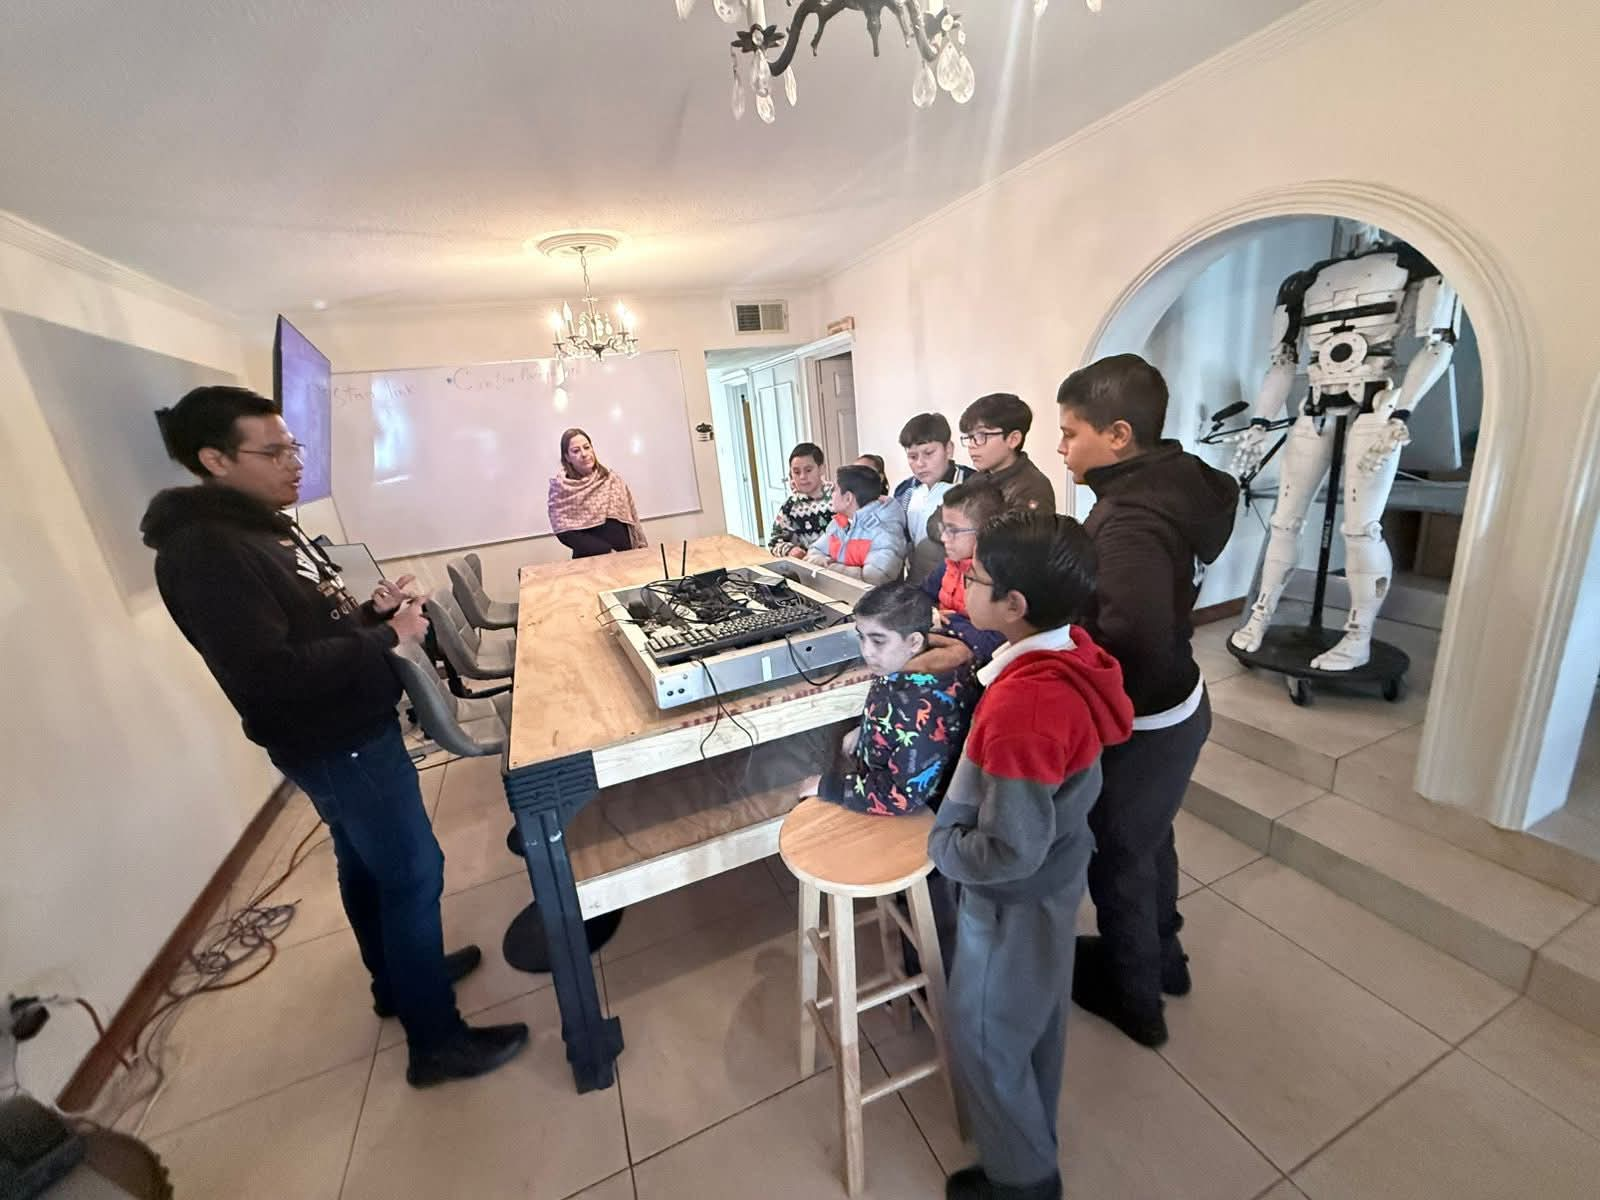
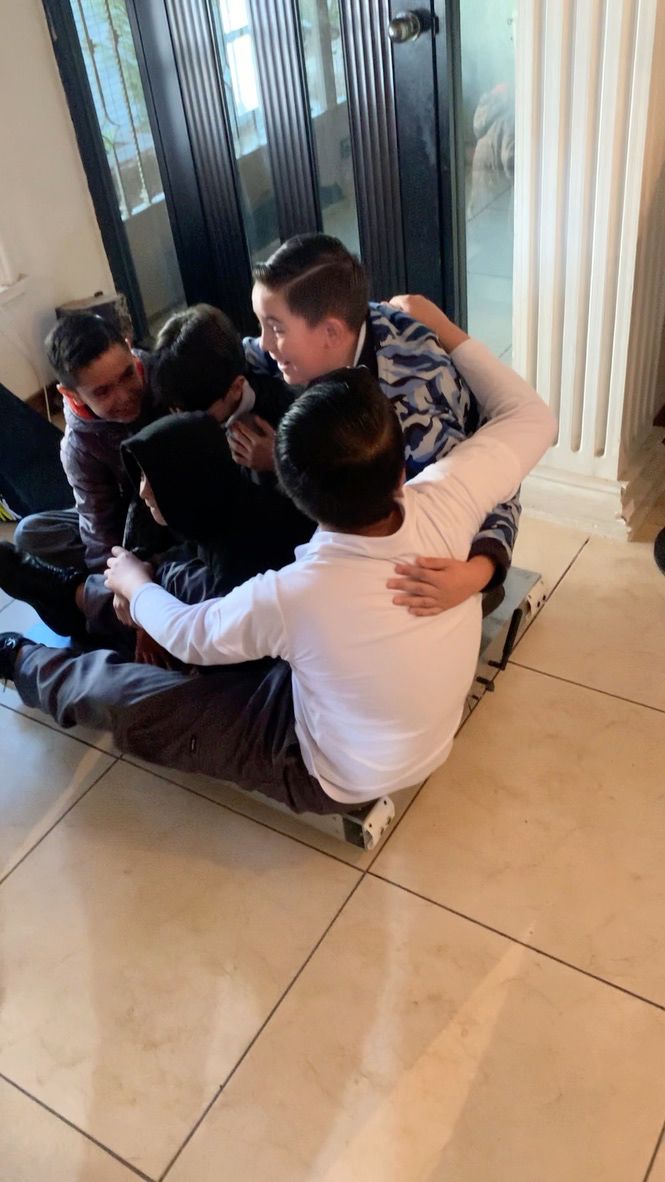
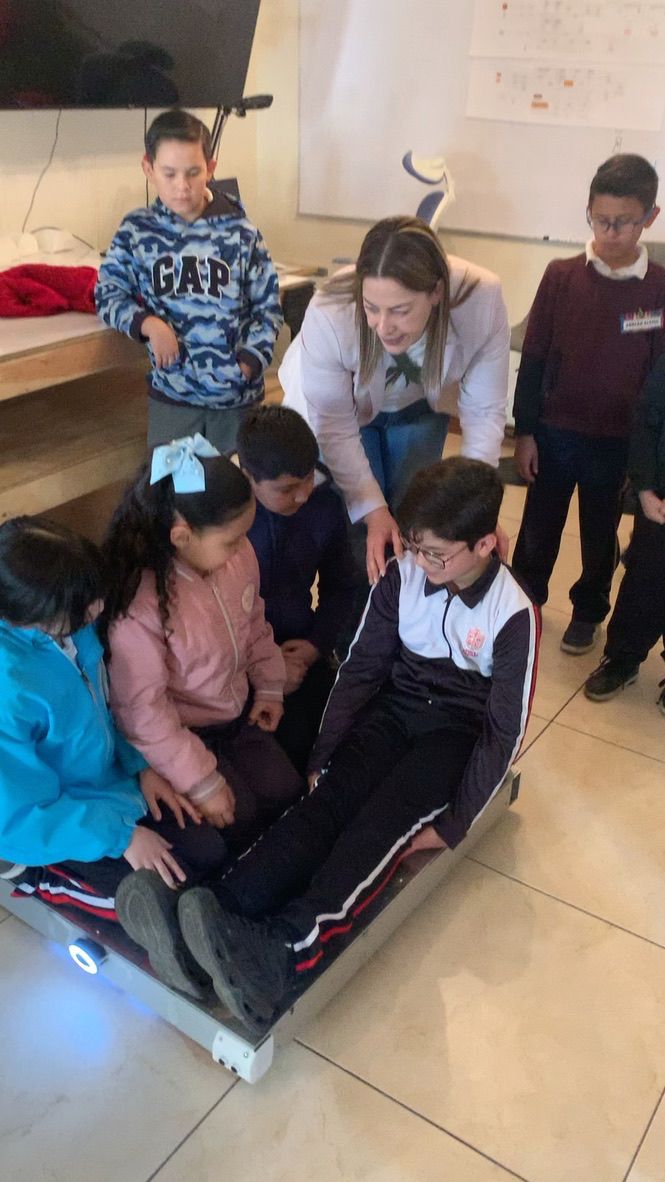
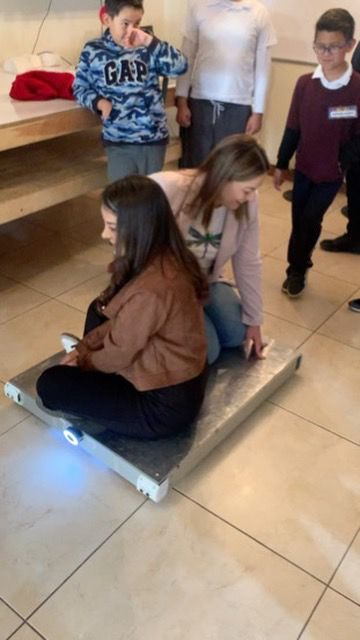
La documentación visual del proyecto incluye renders de concepto, prototipo físico, pruebas de electrónica, visitas con estudiantes y videos de desplazamiento dentro del taller.
El proyecto se documenta desde el concepto visual hasta pruebas con el prototipo y actividades de divulgación con estudiantes.
Diseño de carcasa, proporciones y presencia visual para una plataforma de transporte en interiores.

Pruebas de ruedas y disposición mecánica para maniobrar en espacios reducidos.

Integración física de chasis, electrónica y componentes de control para validar movimiento y operación.
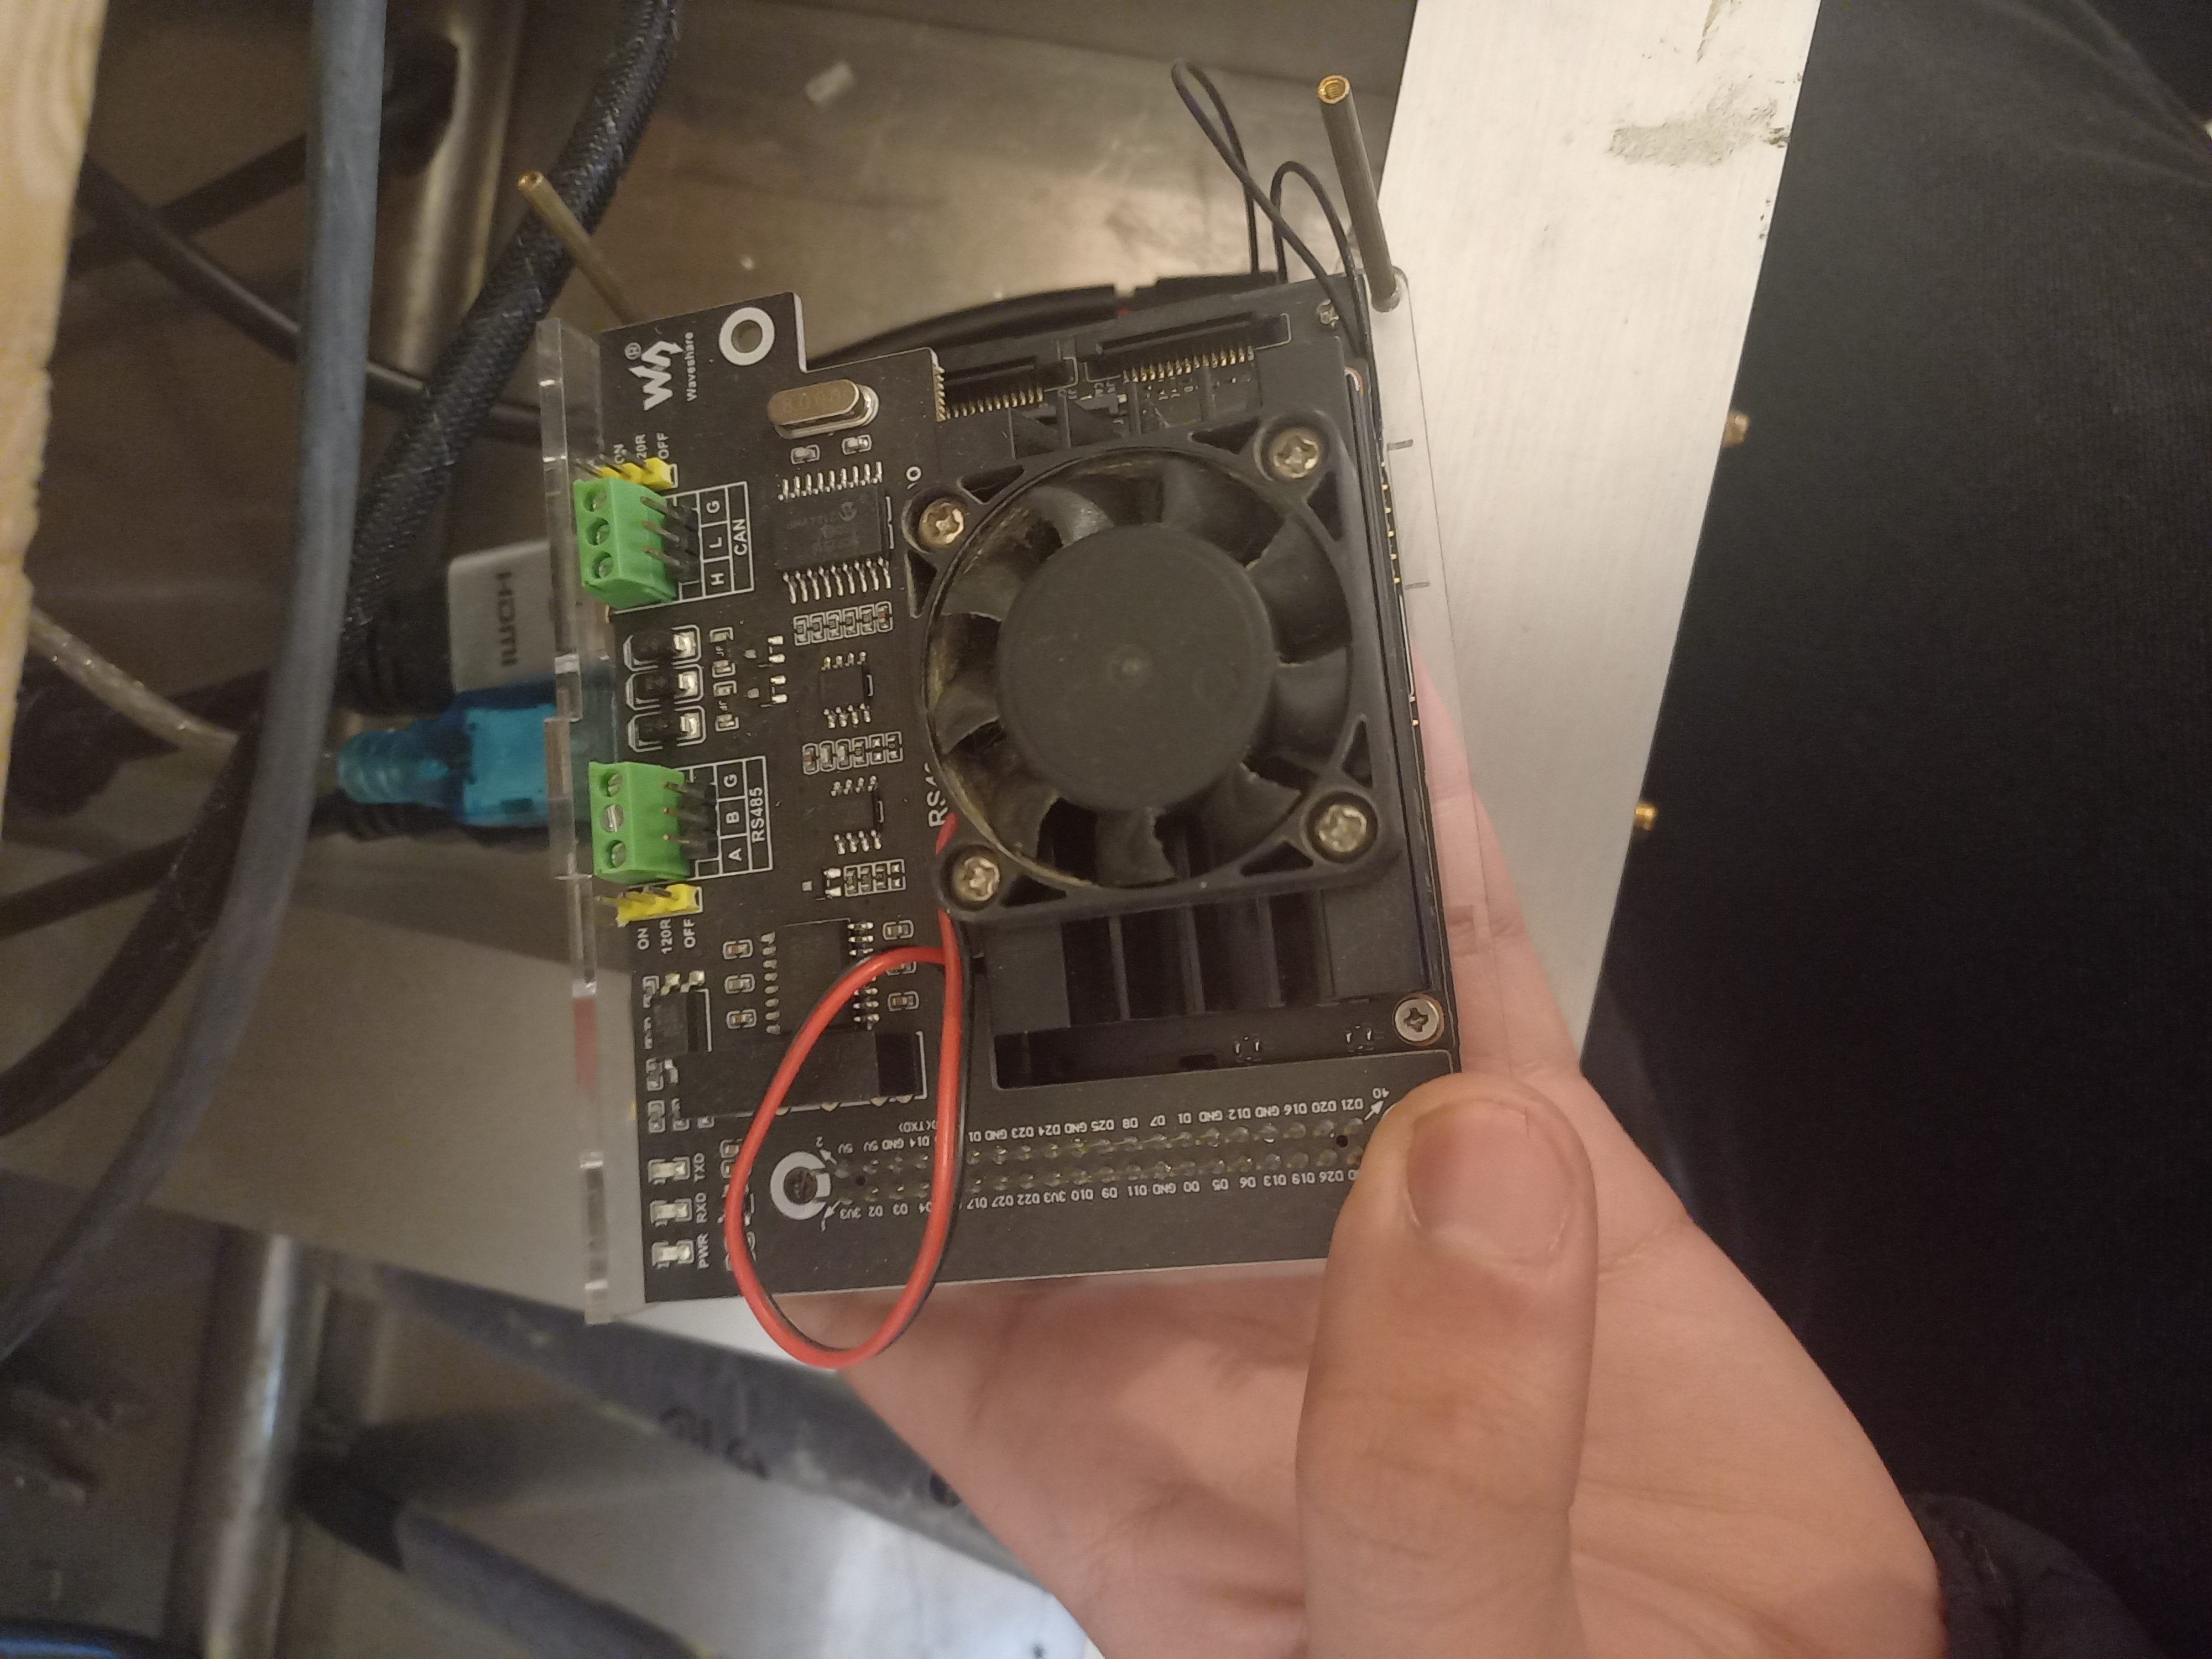
Trabajo de ajuste y validación del sistema como plataforma de transporte autónomo para almacenes.
Registro de prototipos, pruebas y visitas en CINTIA donde CURRUS se utilizó como demostración de robótica móvil aplicada.