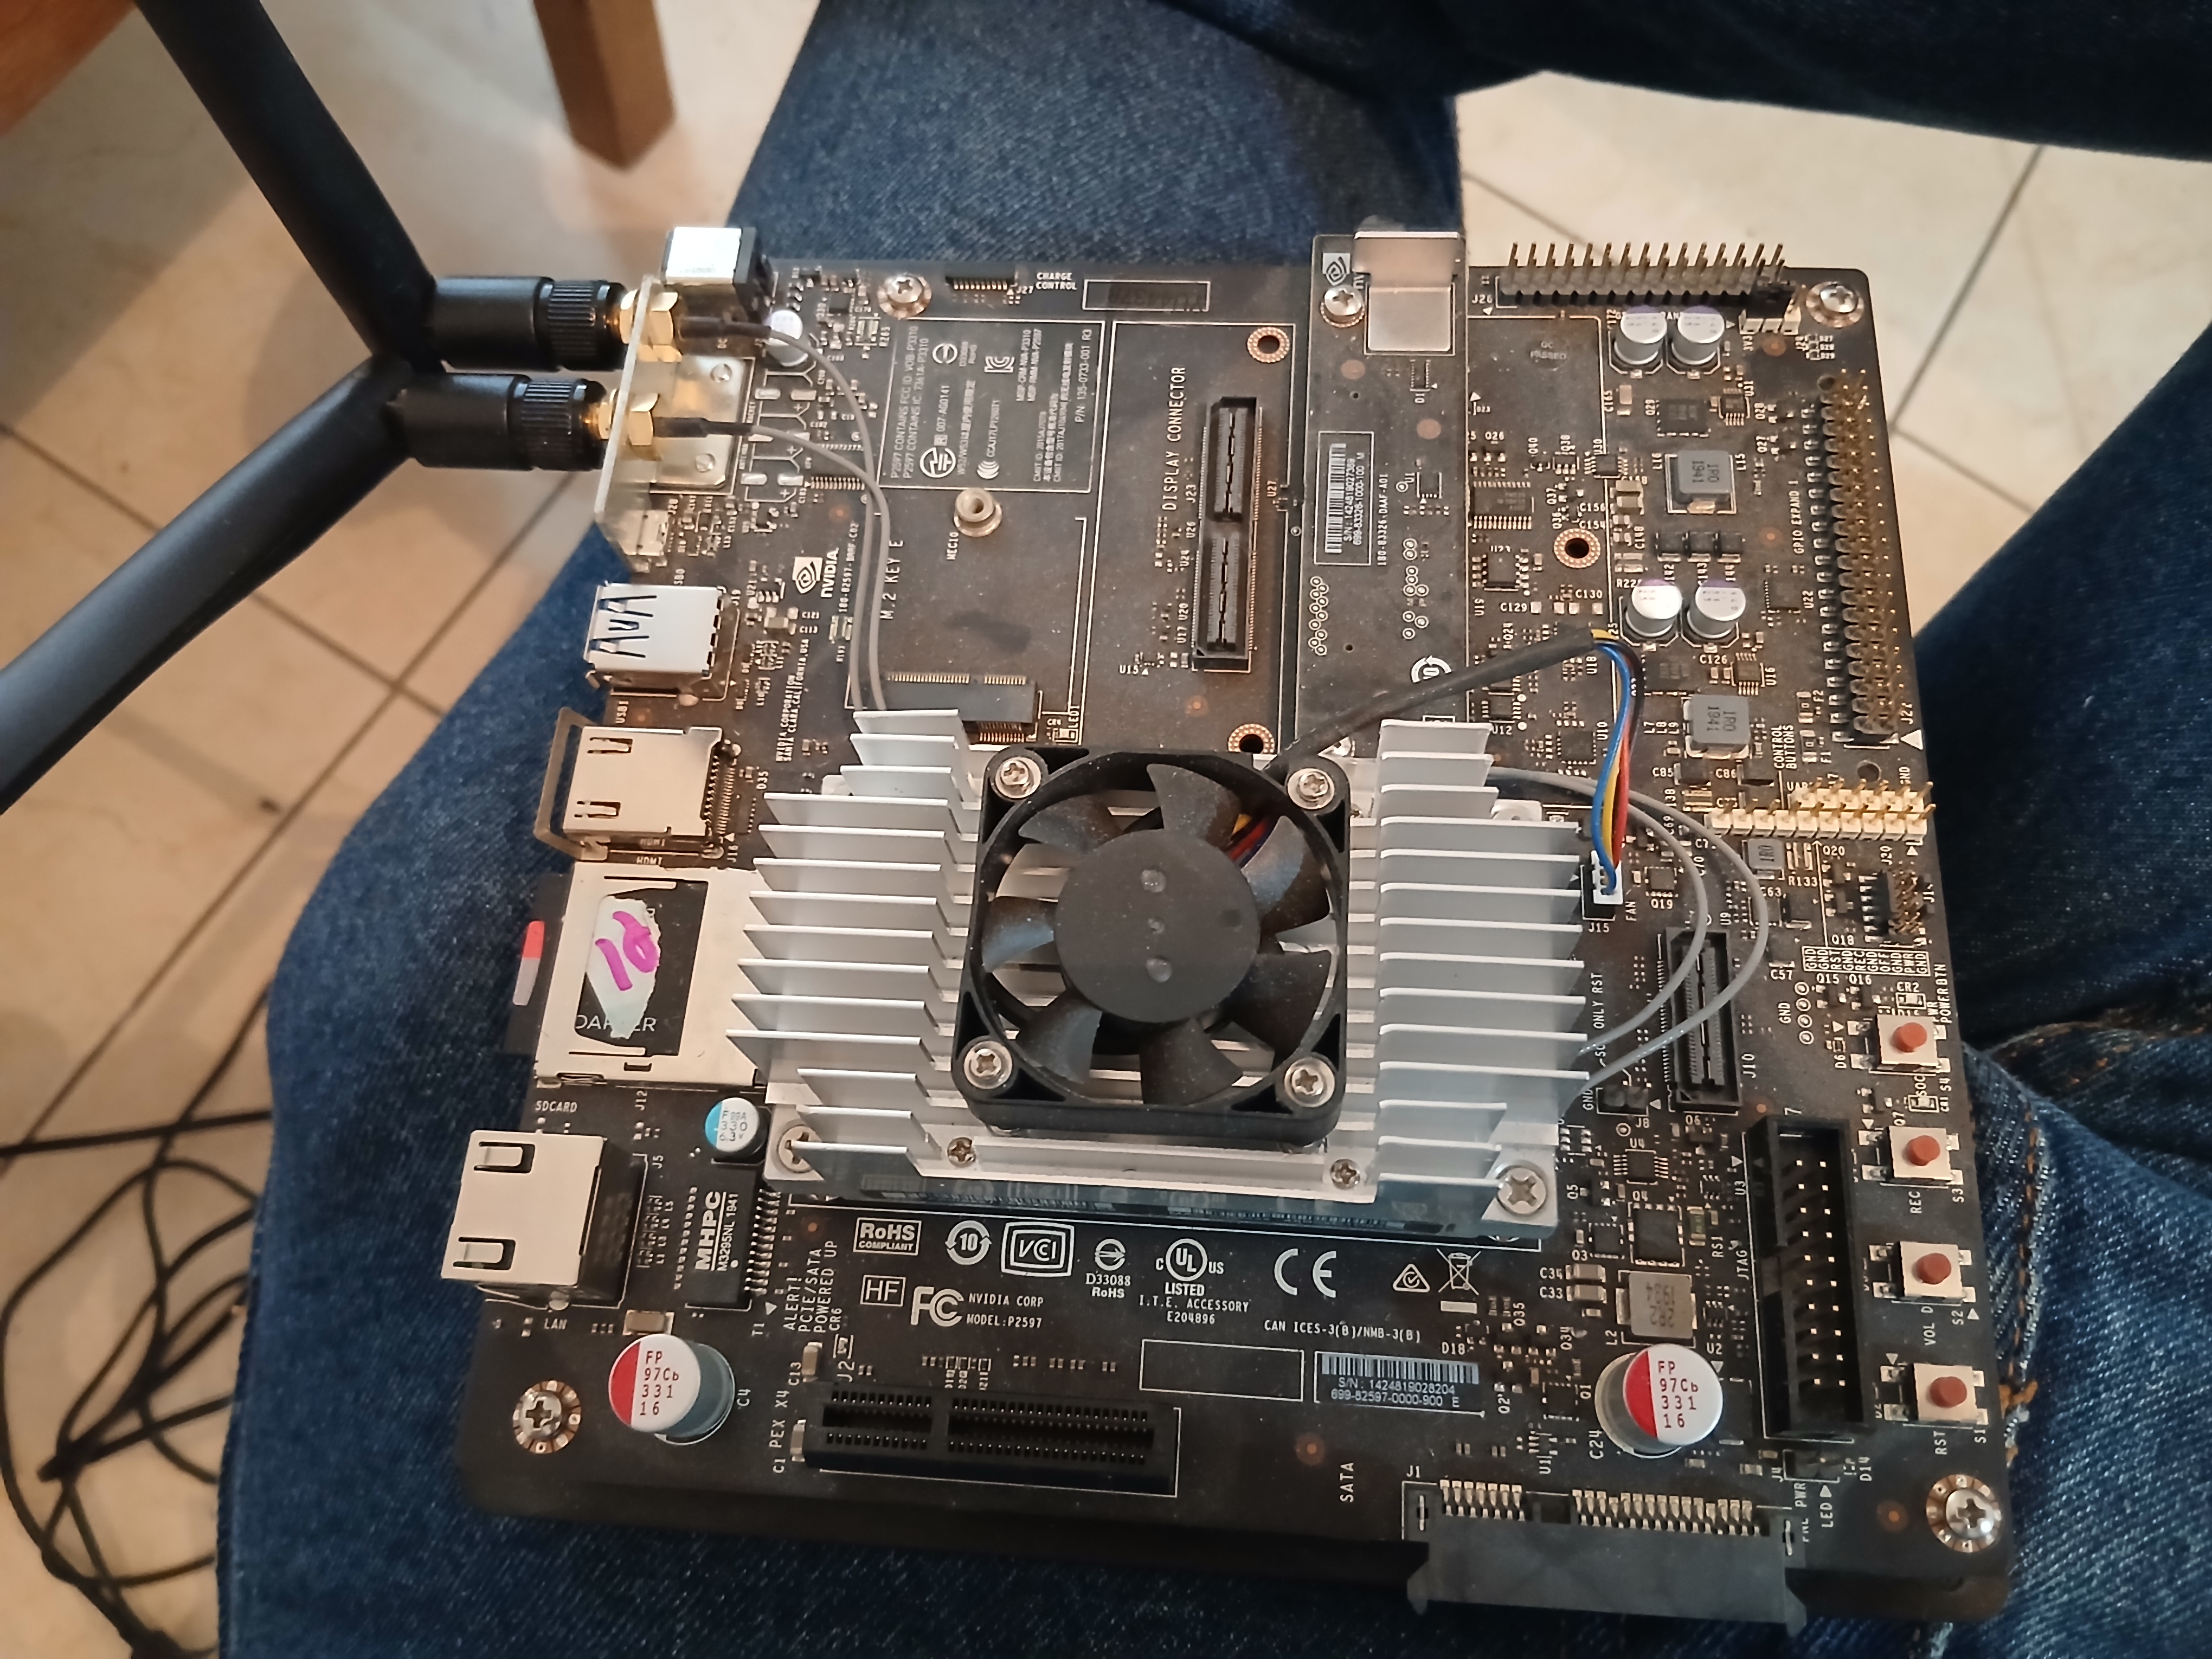
Placa Jetson TX2
Placa Jetson TX2 utilizada como cerebro de la nueva versión, preparada para ejecutar ROS, coordinar comunicación y concentrar el control del robot.
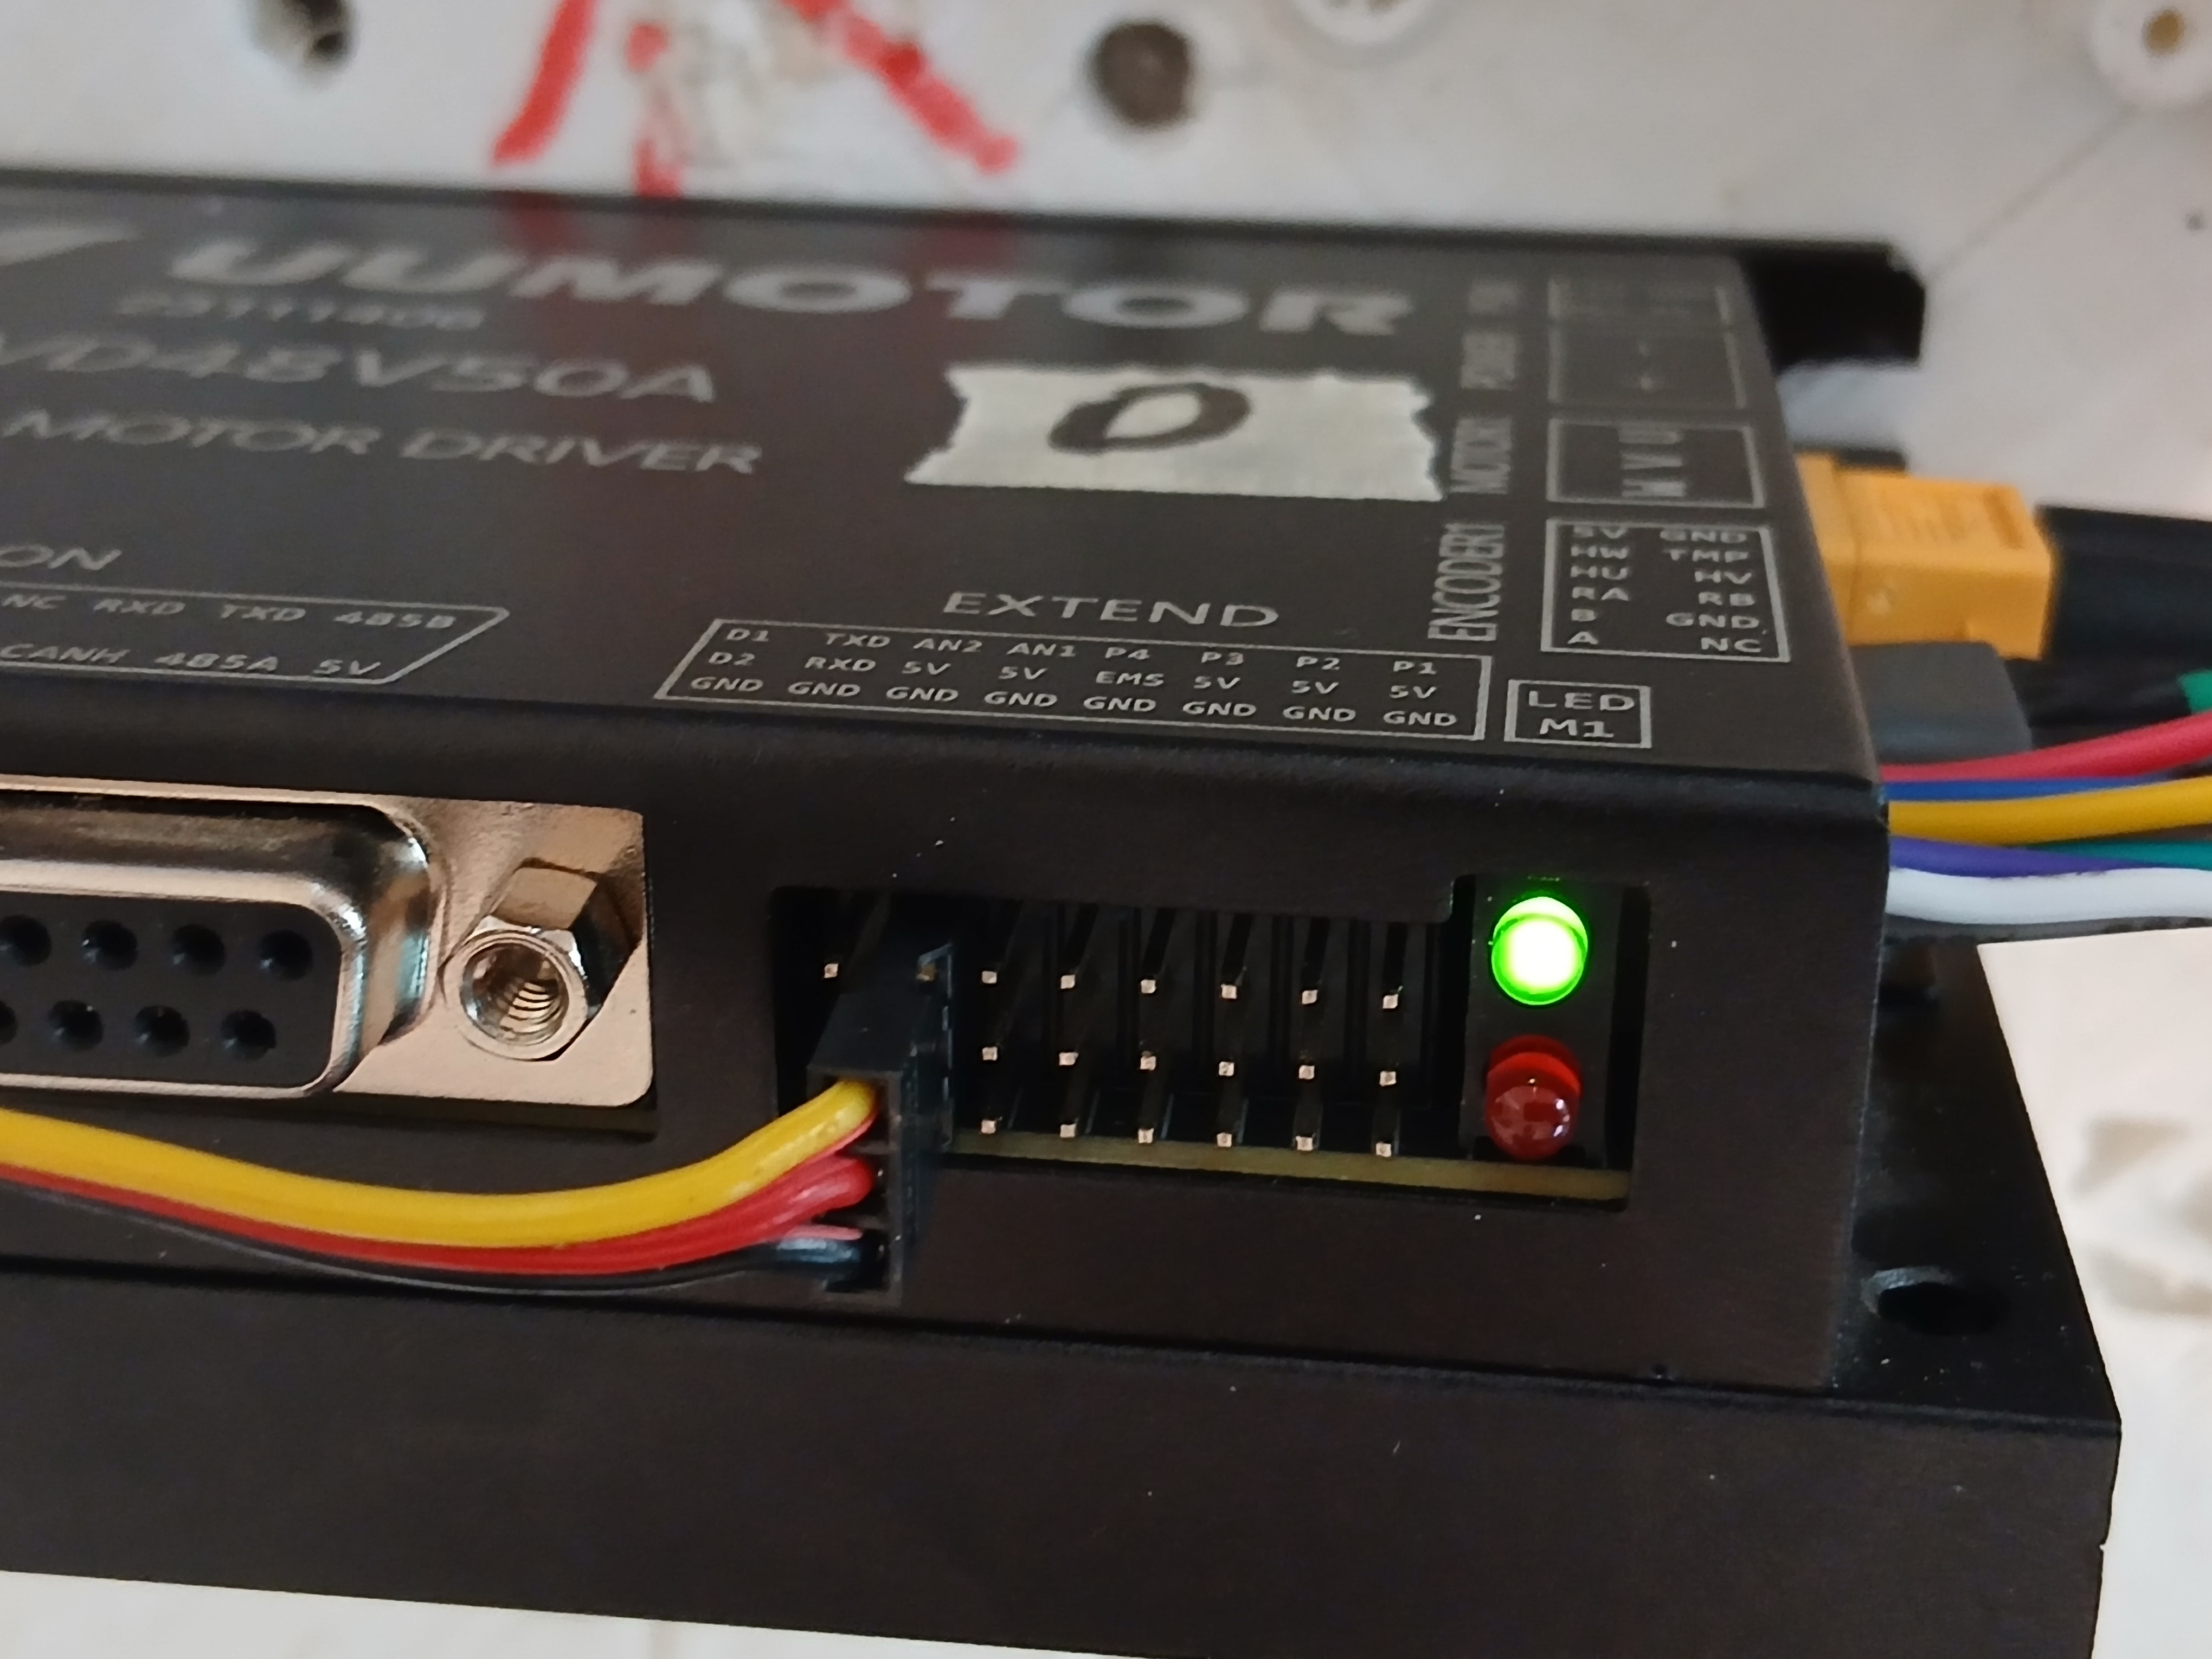
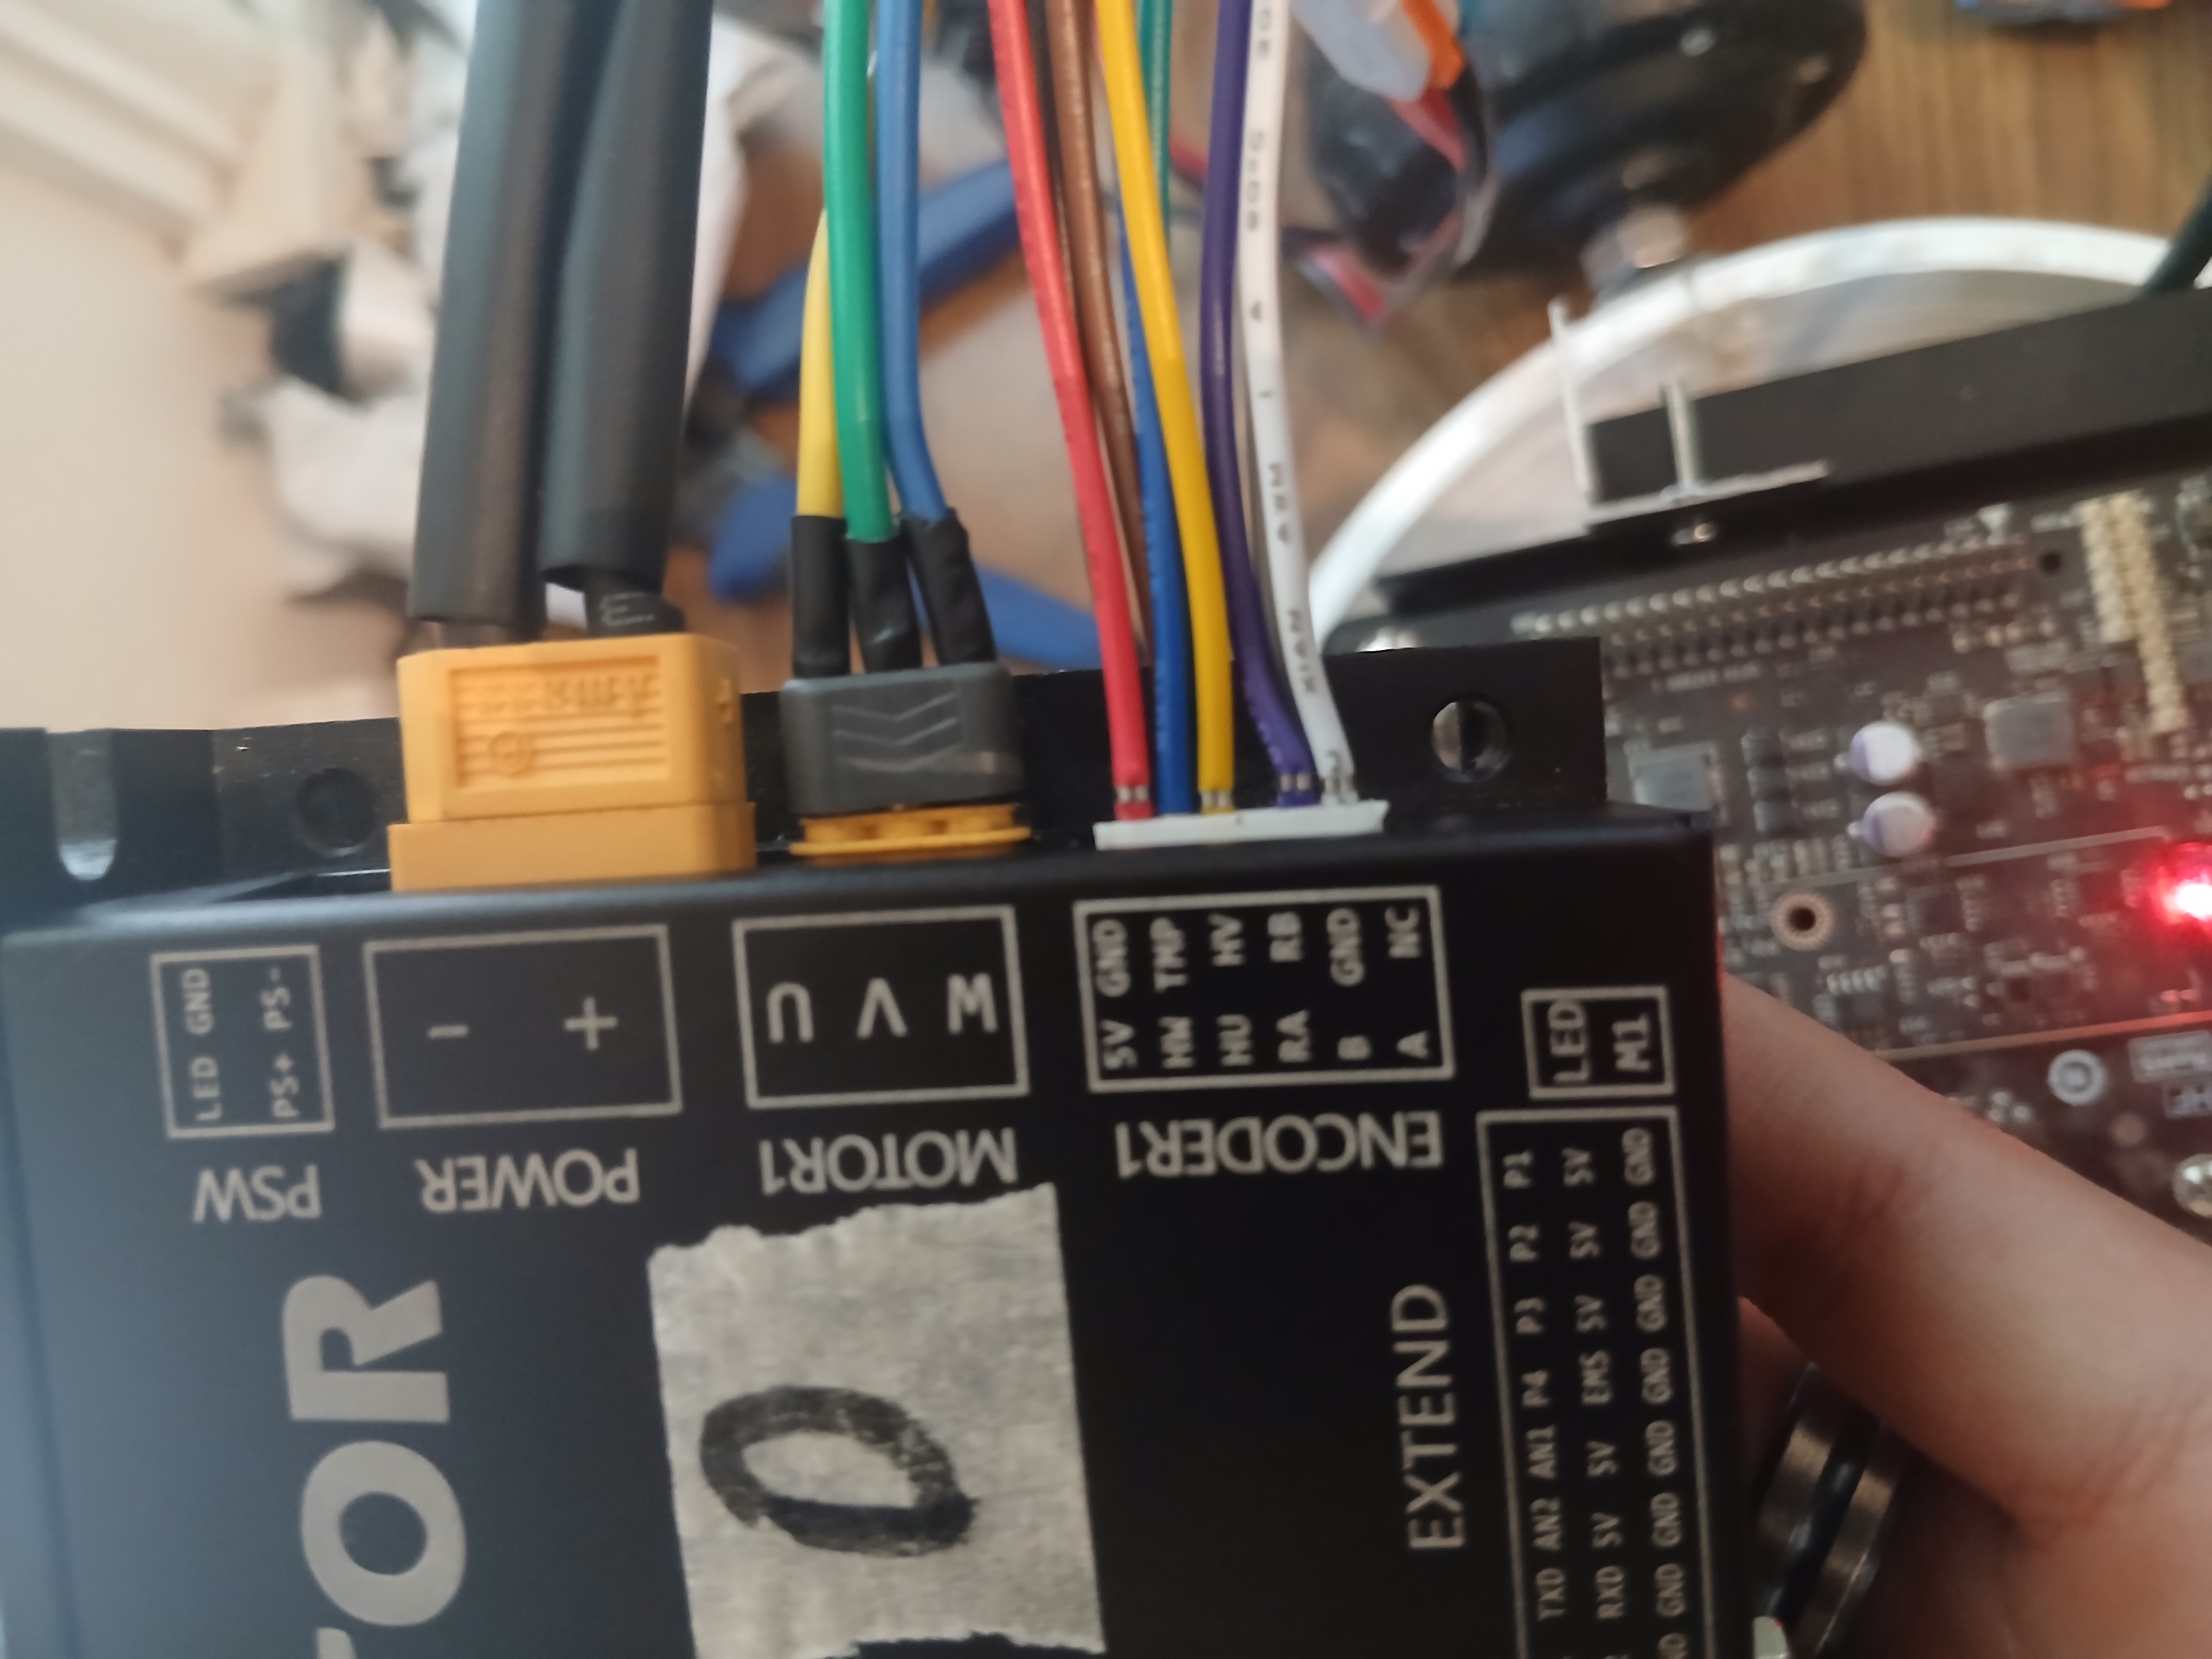
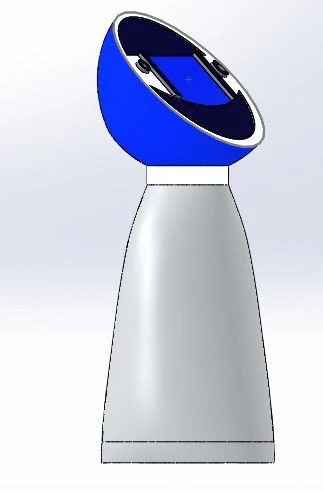
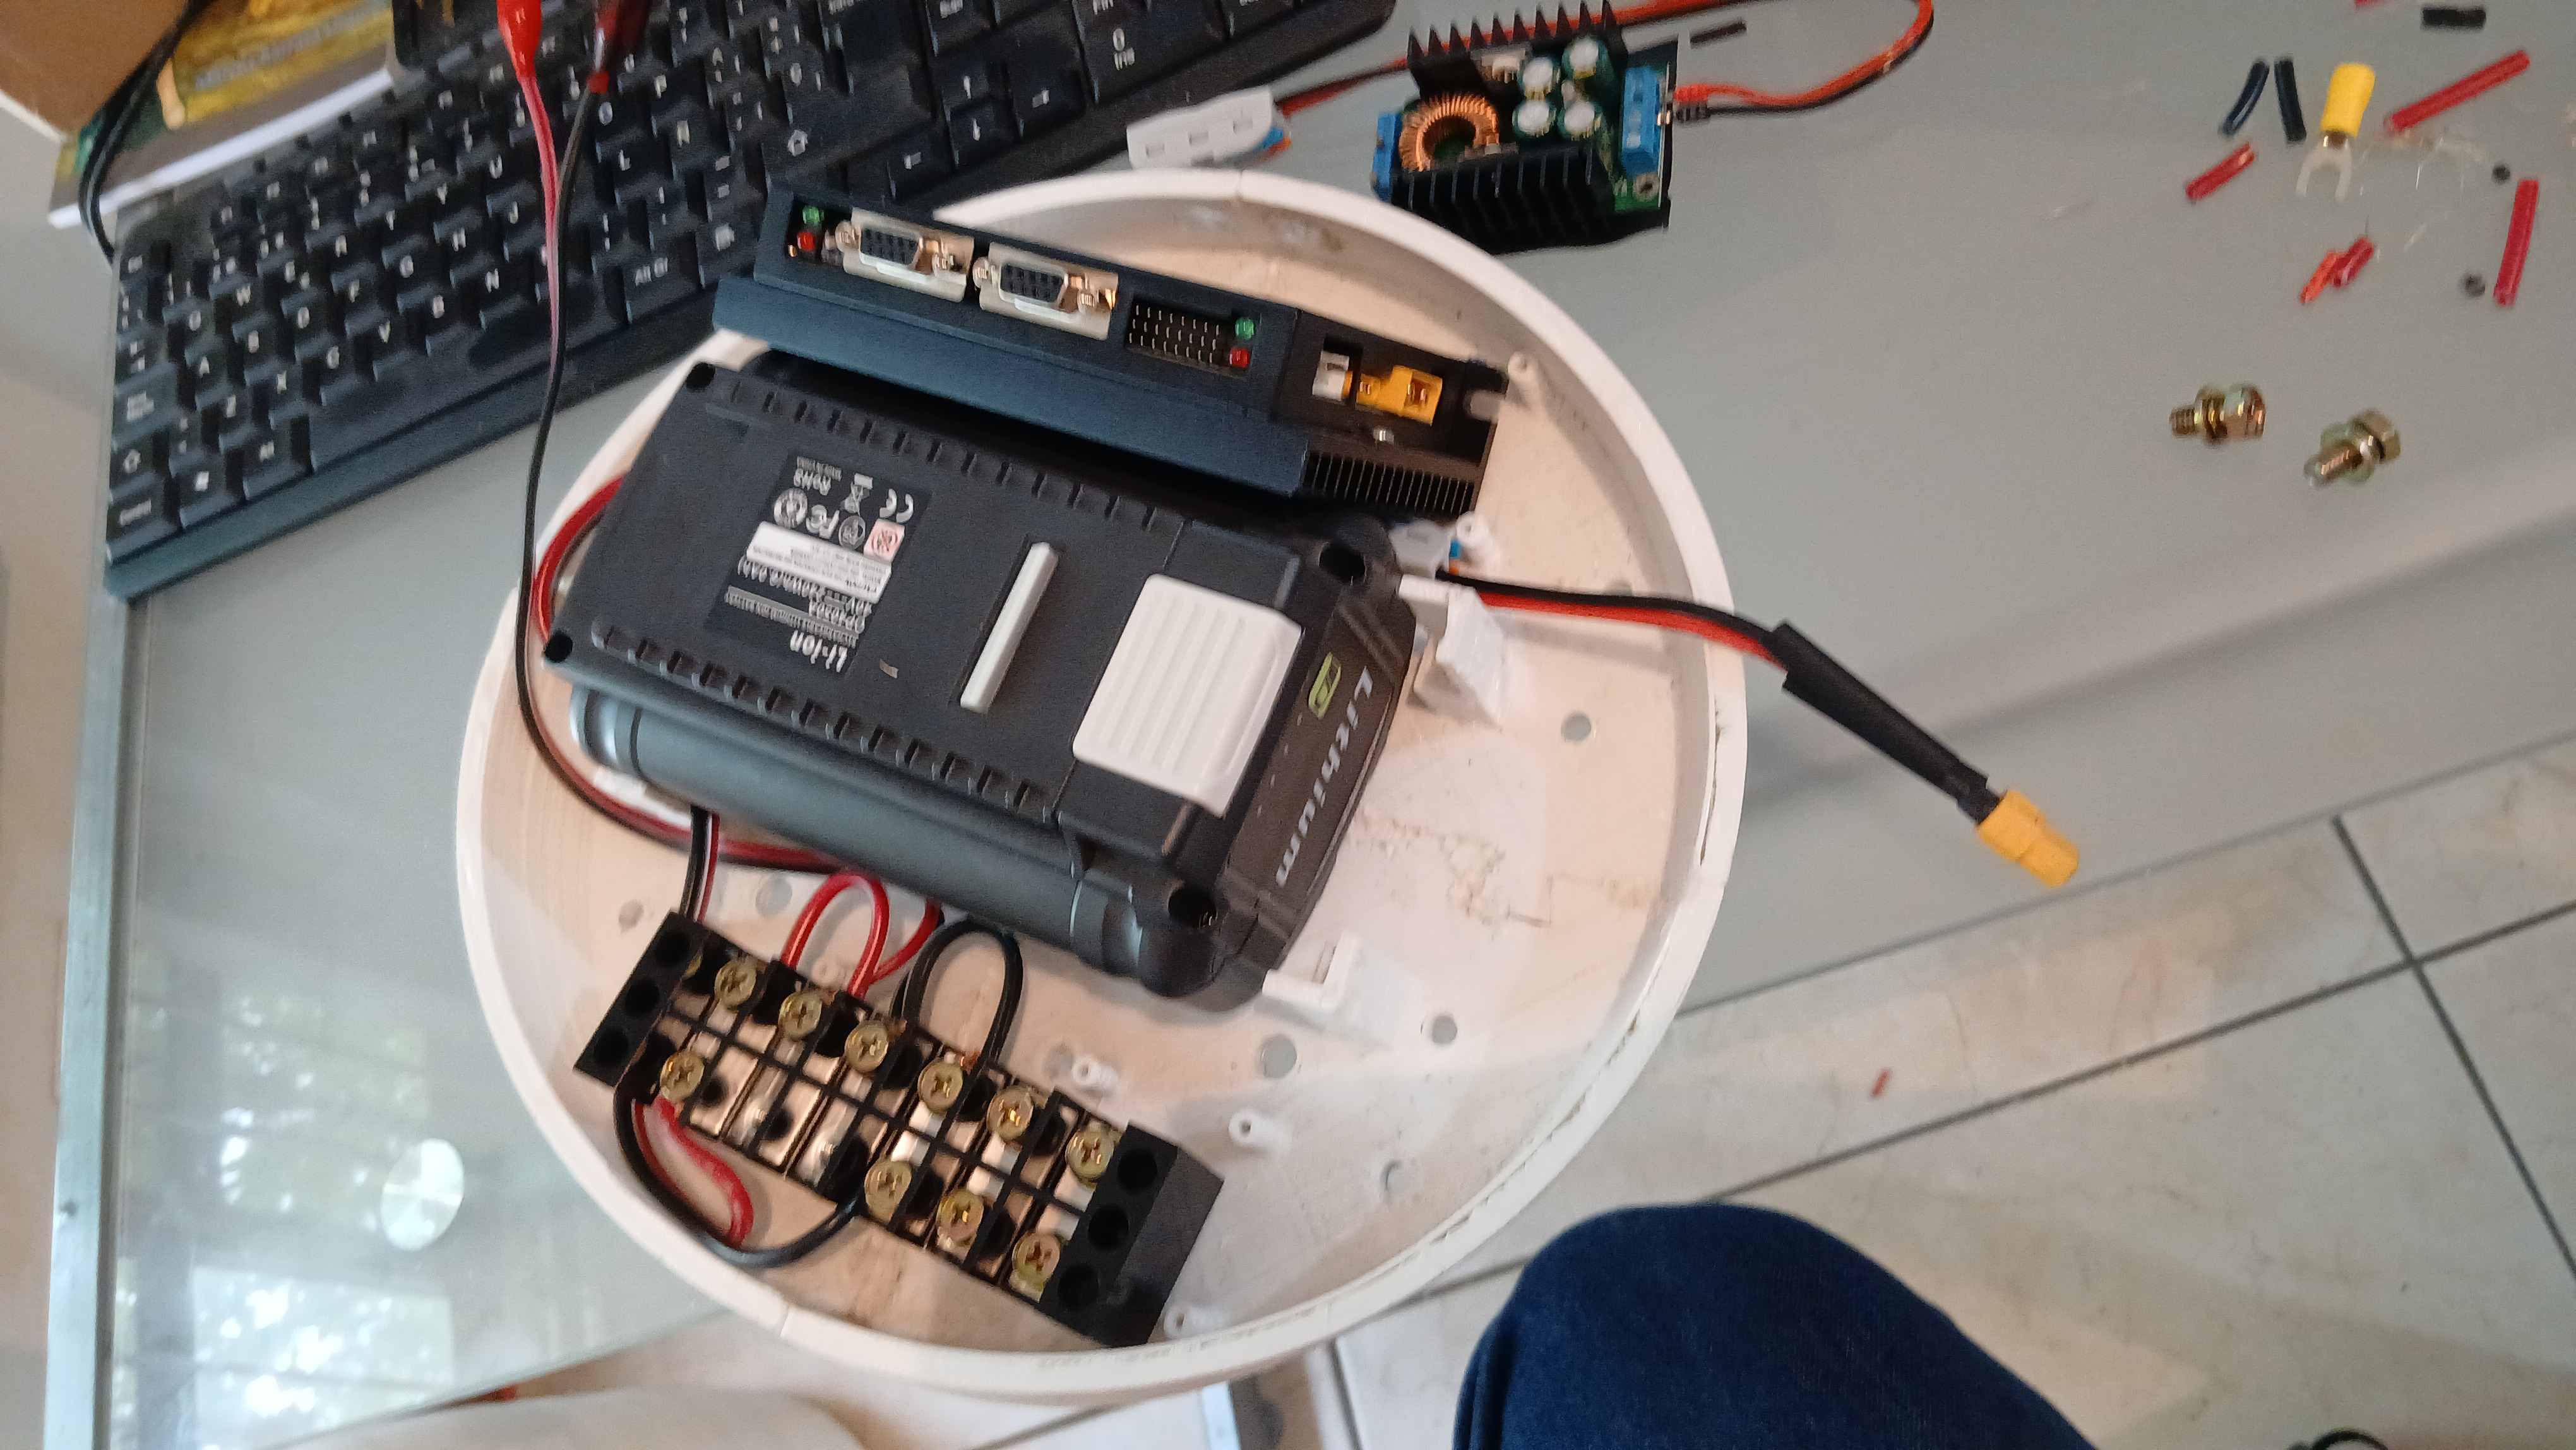
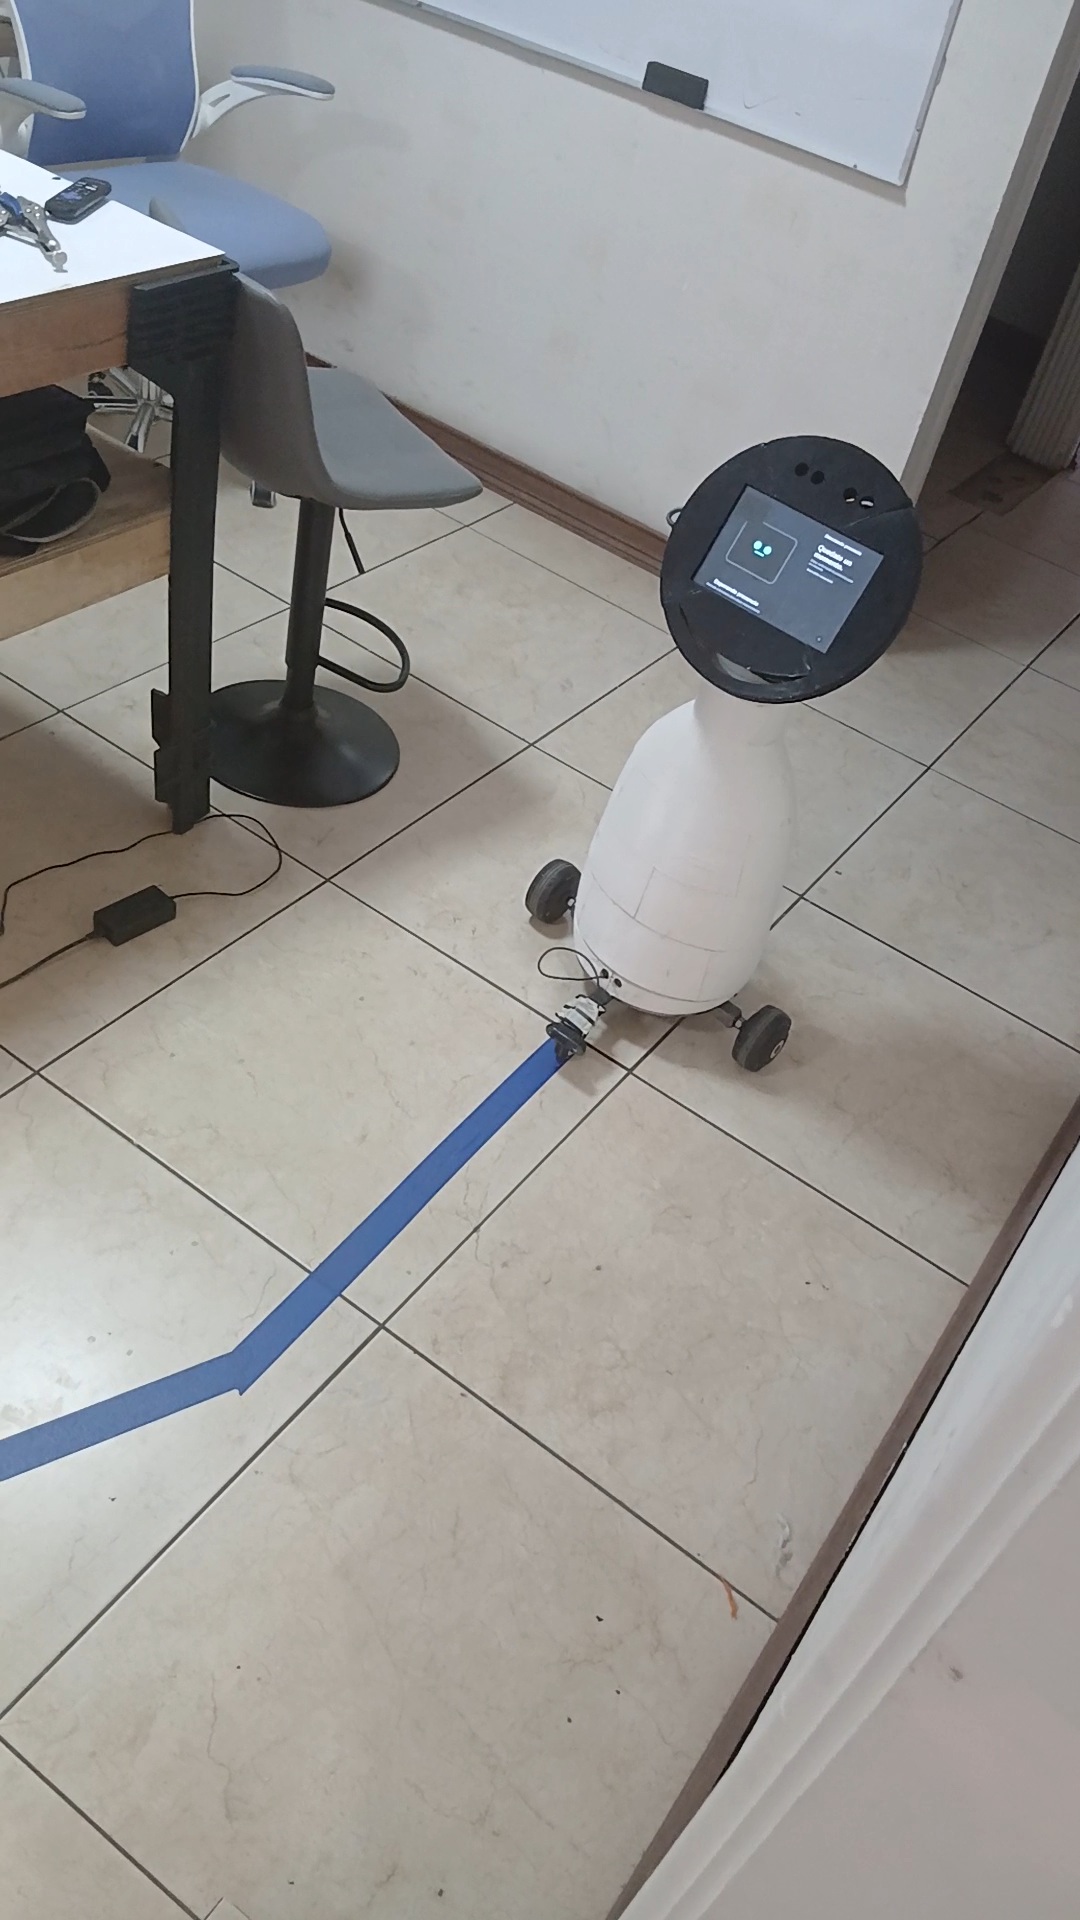
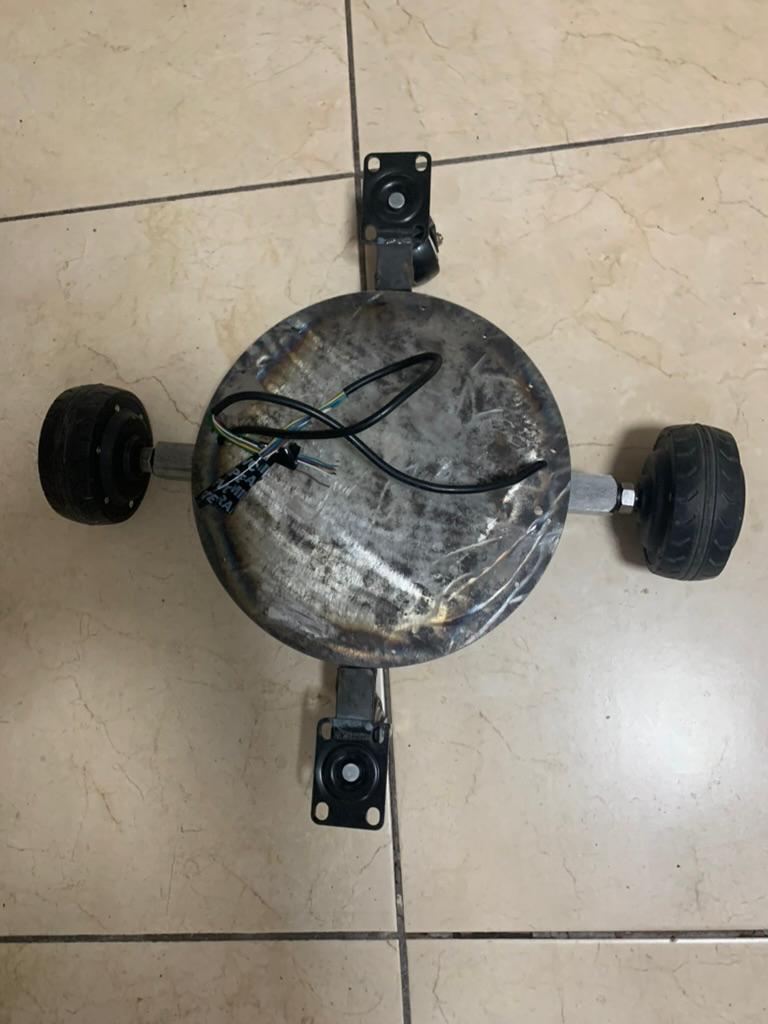
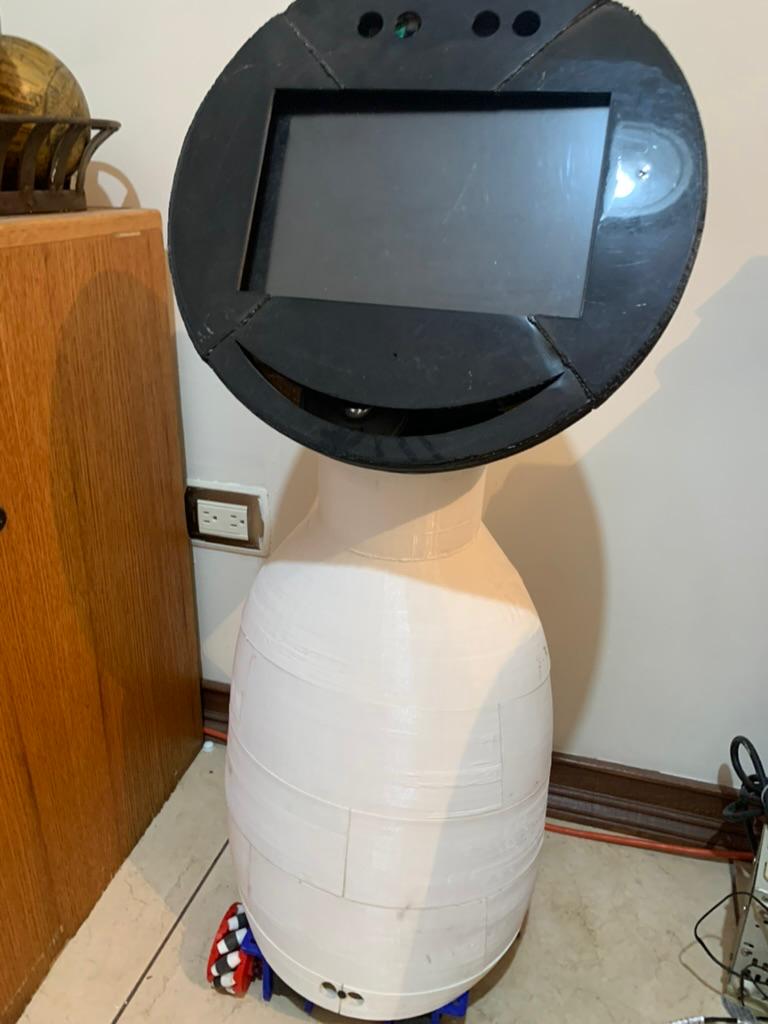
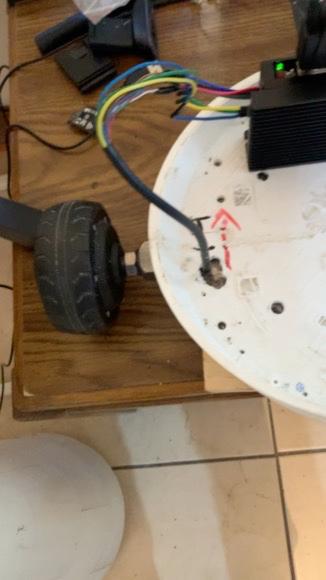
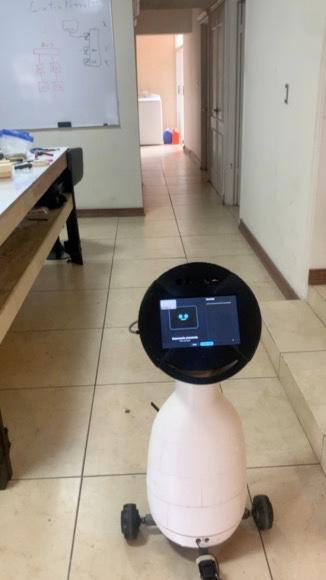
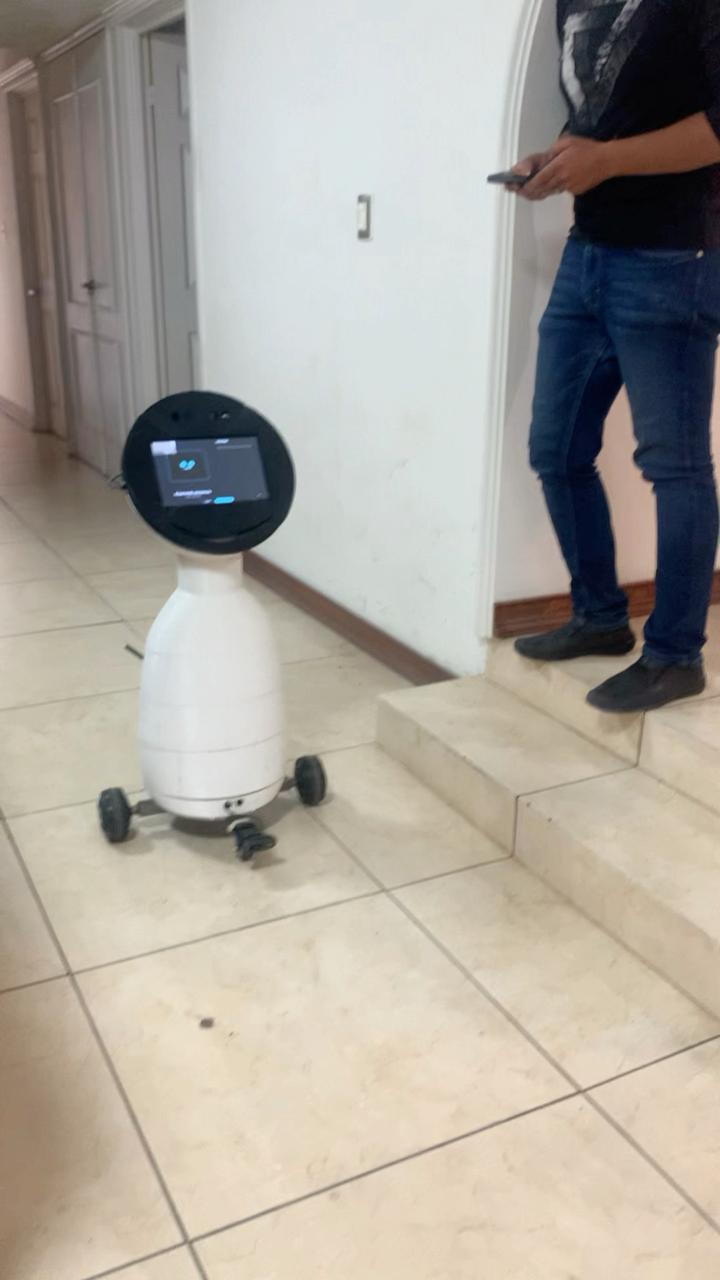
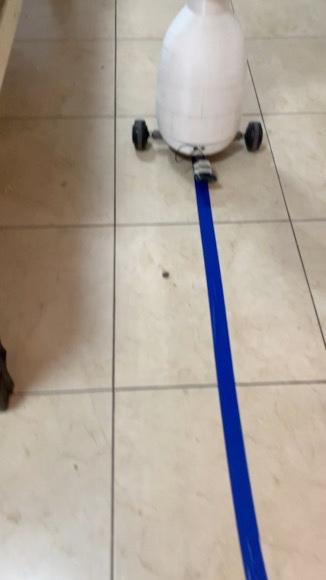
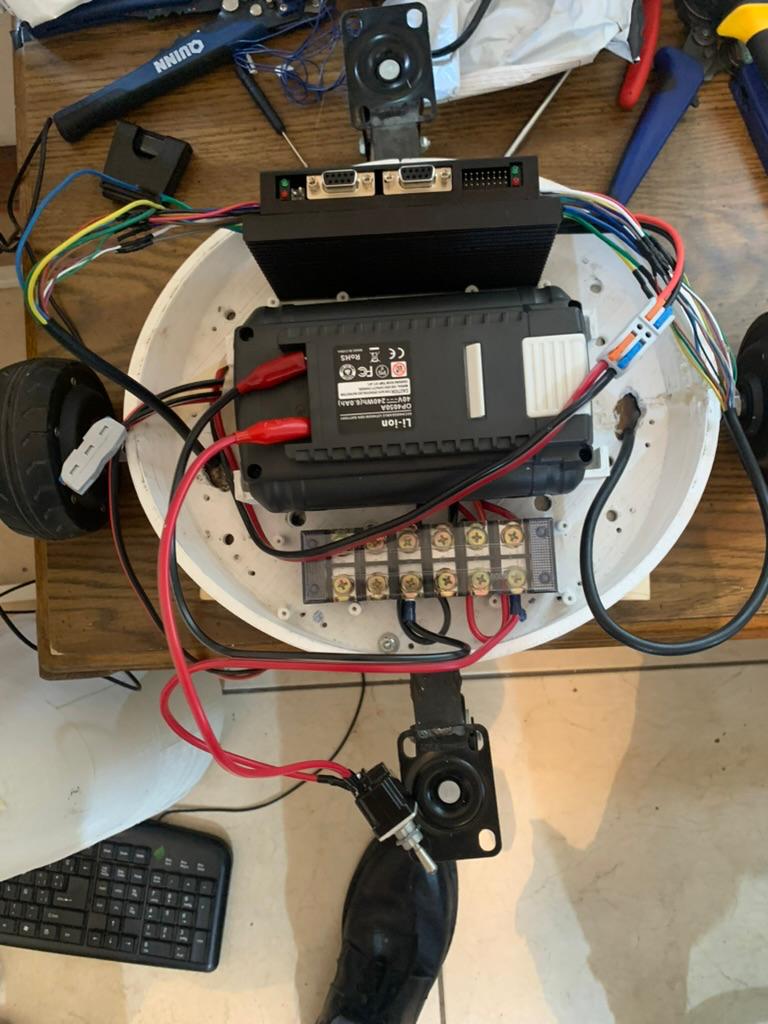
Andrei evoluciona de prototipo de asistencia a una plataforma móvil de pruebas. La V2 integra ruedas, módulos de control, comunicación serial y una ruta de software preparada para convertir comandos de movimiento en acciones físicas seguras.
El repositorio técnico de Andrei documenta el trabajo sobre
ROS 1 Melodic, Jetson TX2, control por /cmd_vel,
comunicación con driver SVD y pruebas conservadoras de
movimiento antes de operar con el robot en piso.
La segunda versión incorpora una base con ruedas y una arquitectura de control más clara: comandos de navegación, conversión a velocidades de rueda, envío serial al driver y monitoreo desde el entorno de operación.
Placa Jetson TX2 utilizada como cerebro de la nueva versión, preparada para ejecutar ROS, coordinar comunicación y concentrar el control del robot.
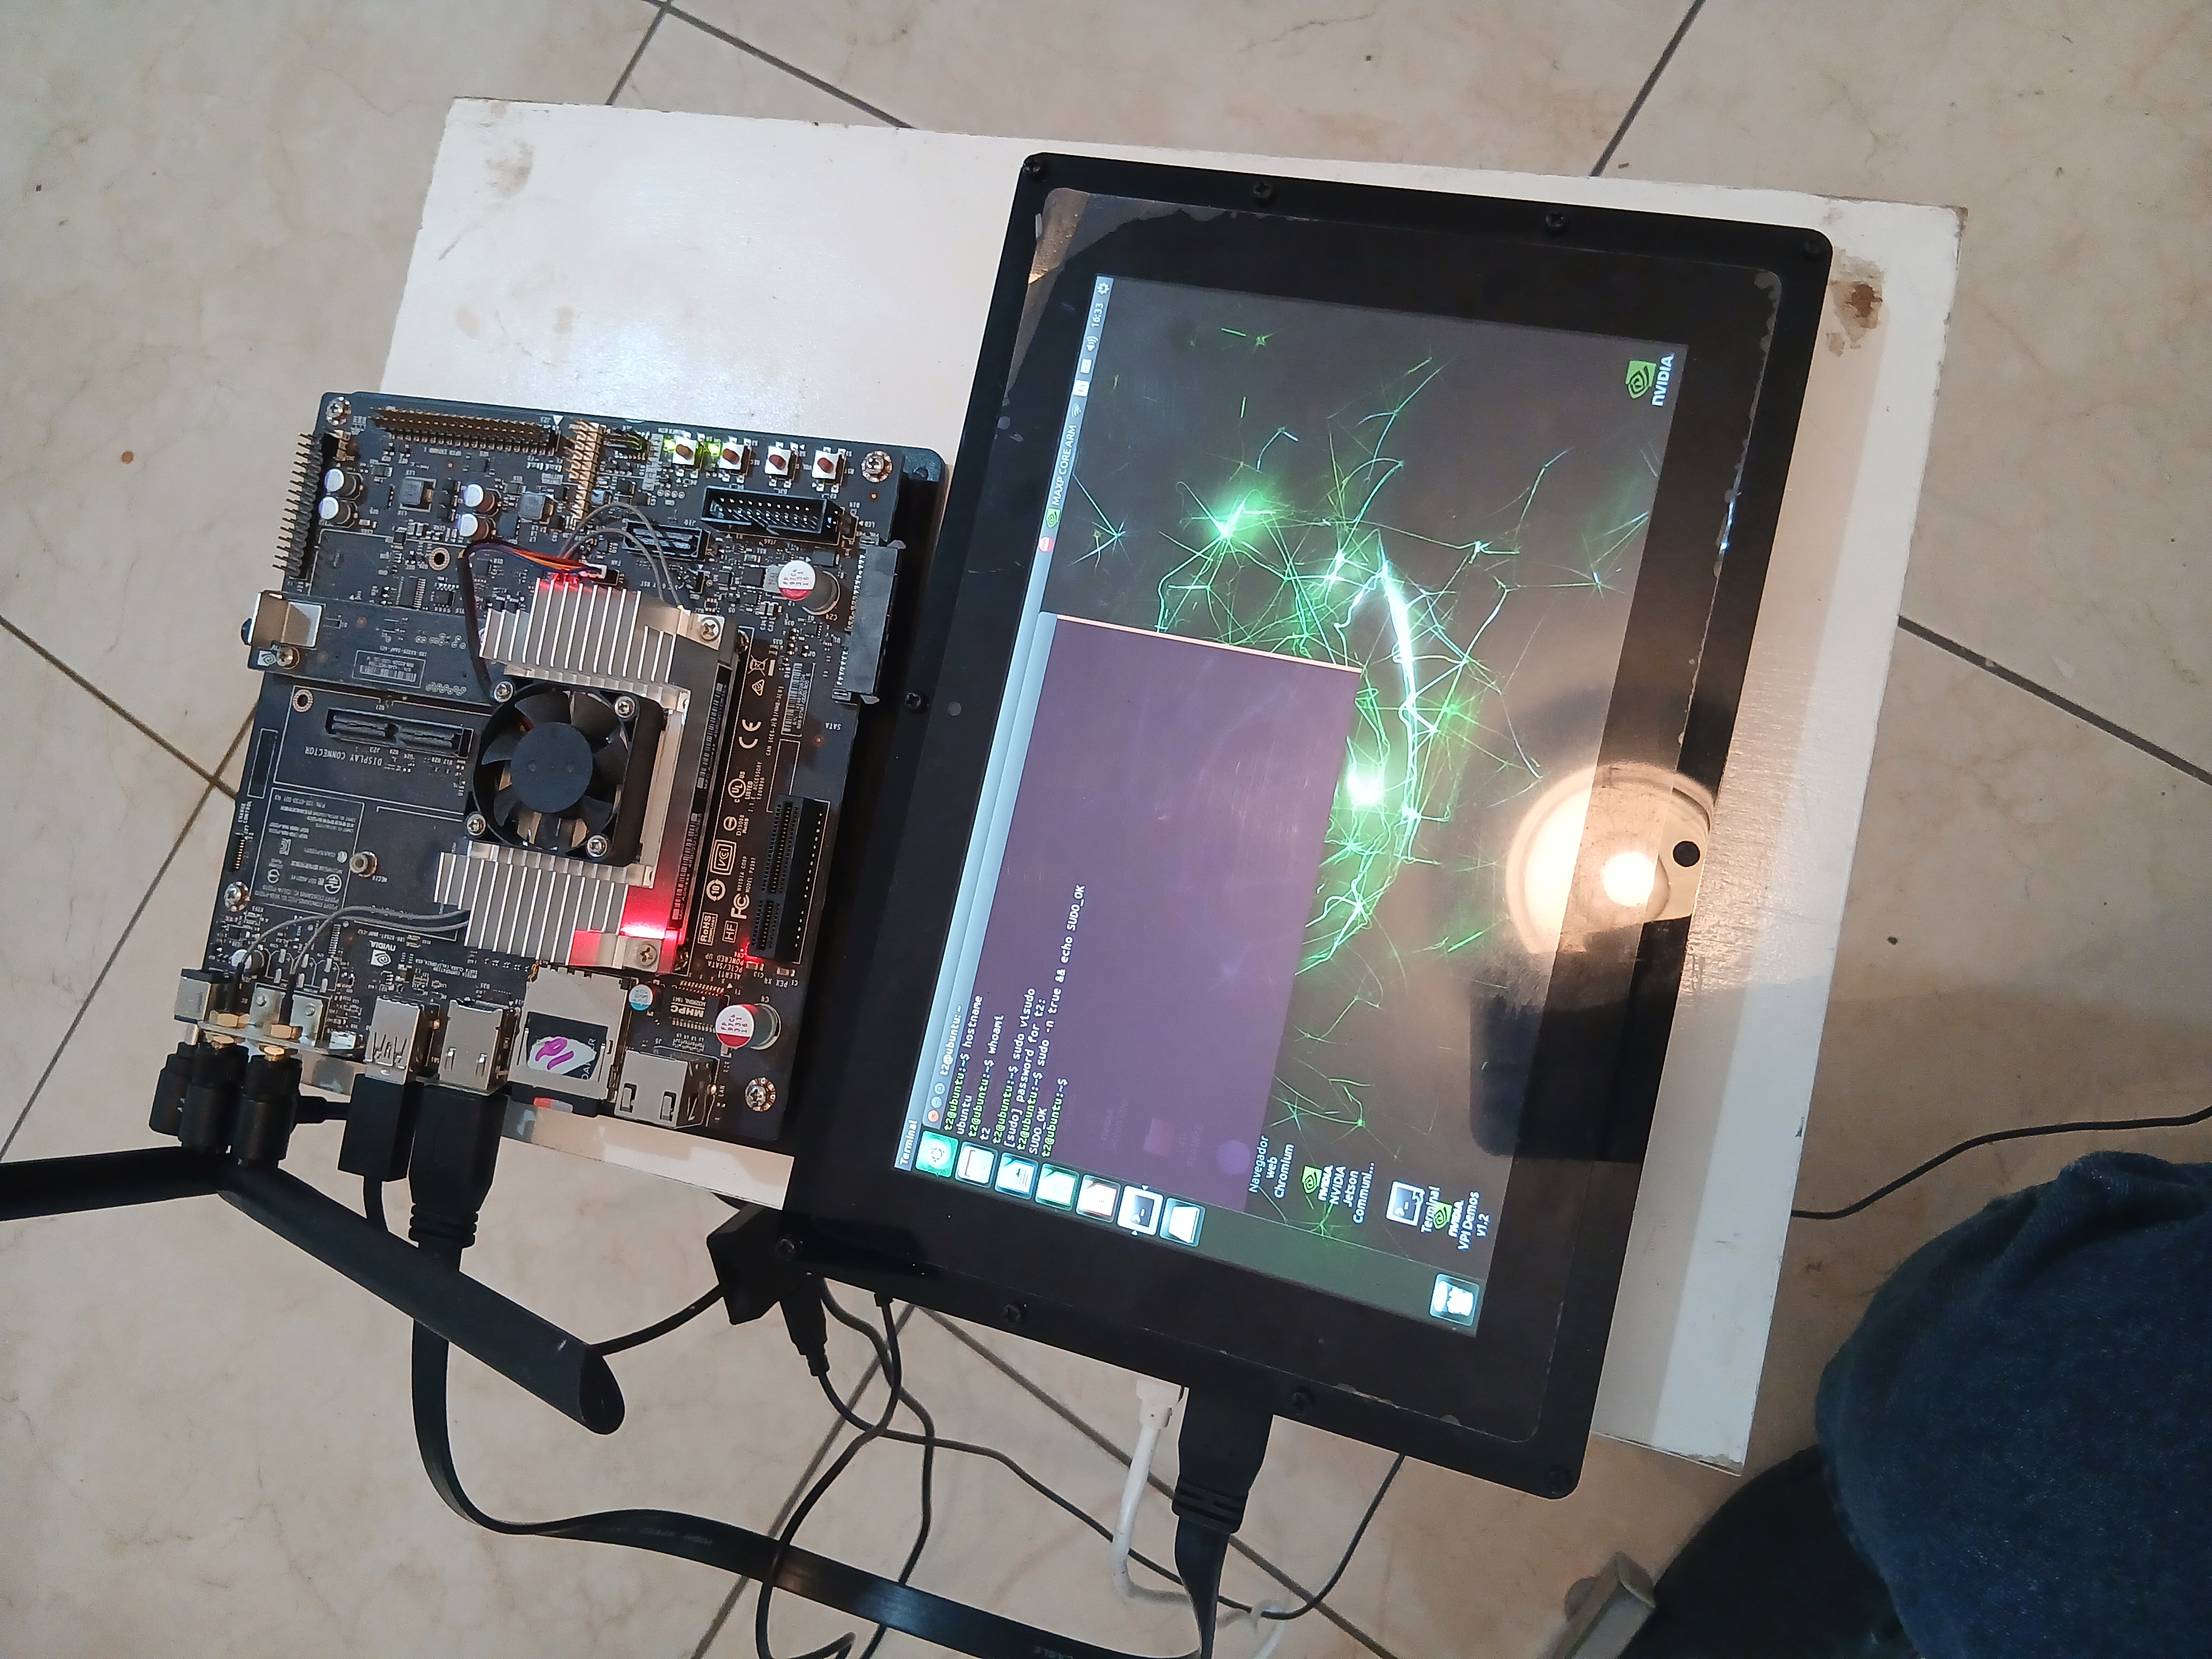
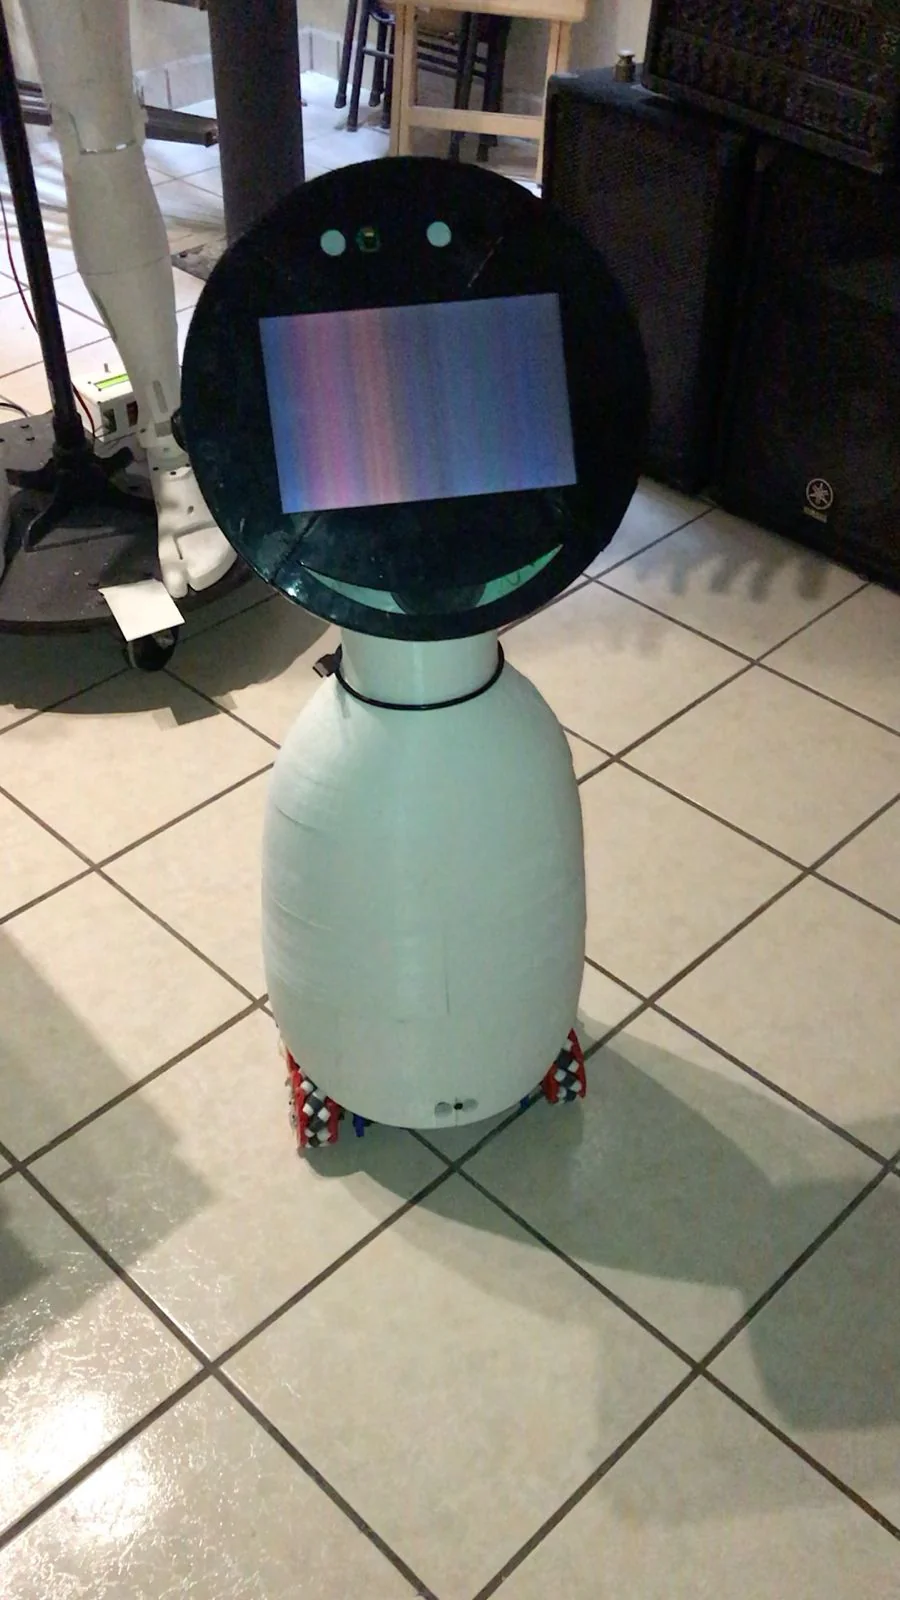
Integración de la pantalla que funciona como rostro de Andrei con la TX2, uniendo la interfaz expresiva con el sistema de operación.
La V2 se organiza alrededor de paquetes ROS para navegación, control, comunicación serial y arranque del sistema. La ruta de movimiento mantiene un flujo único: navegación genera comandos, control calcula velocidades de ruedas, serial comunica al driver y el sistema conserva mecanismos de paro y supervisión.
Esta etapa también deja preparada la base para una operación más completa: interfaz de operador, teleoperación, monitoreo del estado del robot y futuras pruebas de navegación con mapas o rutas en espacios interiores.
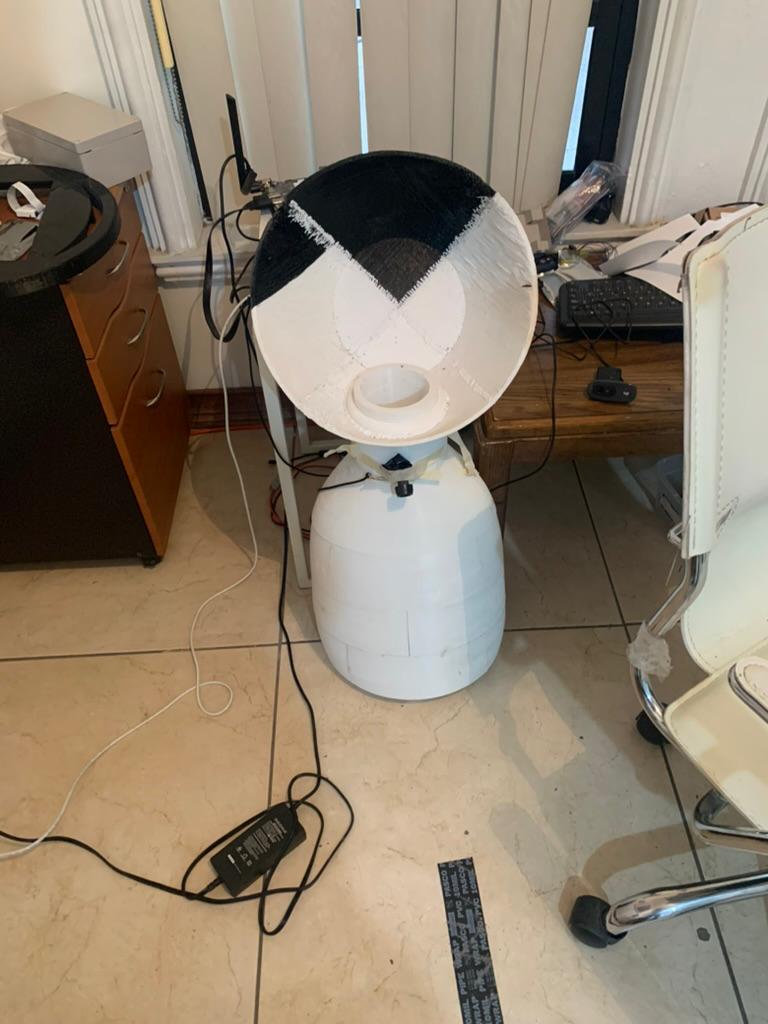
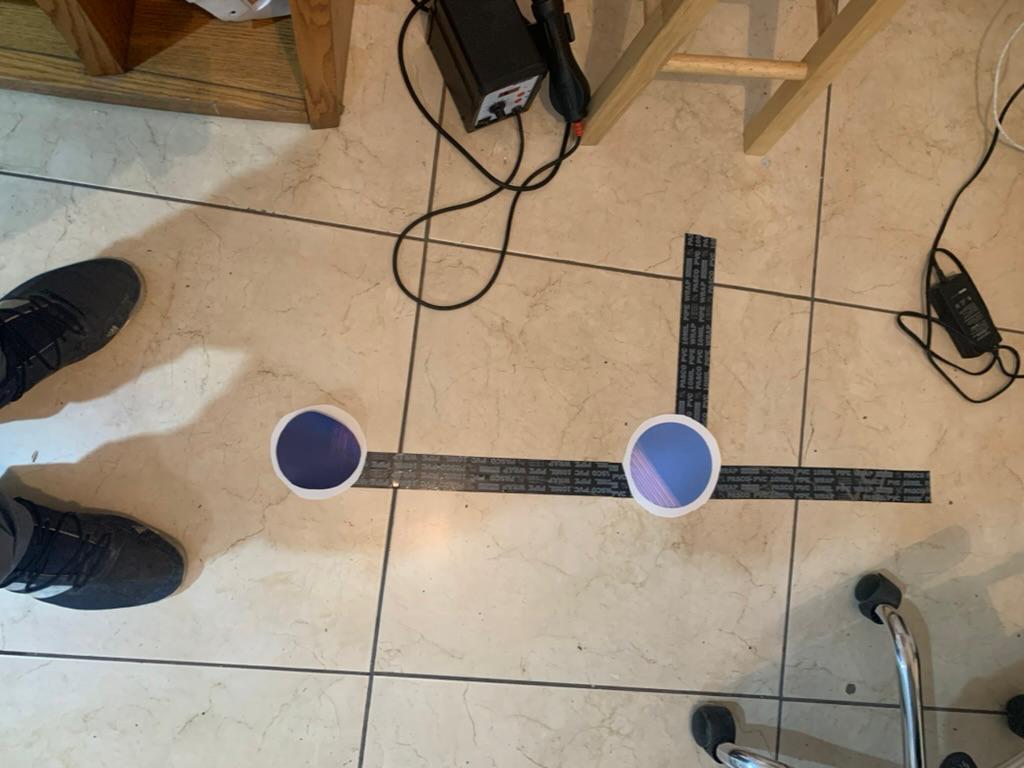
Registro del proceso de construcción, ensamble, electrónica y validación física de Andrei V2.